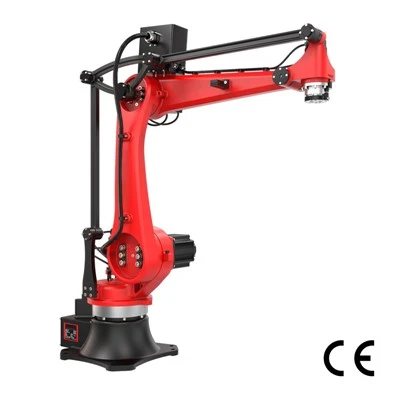
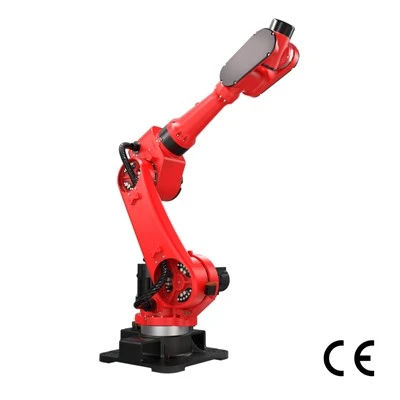
Pole szybkiej odpowiedzi
A robot paletyzującyautomatycznie pobiera i układa produkty na paletach. Wybór odpowiedniego systemu zależy przede wszystkim od masy i wymiarów produktu, prędkości linii, konfiguracji palet, zmienności SKU, dostępnej przestrzeni, wymagań bezpieczeństwa i wymaganego poziomu automatyzacji.
Roboty paletyzująceobsługiwać pobieranie i układanie skrzynek, toreb i kartonów na paletach wysyłkowych, zastępując ręczną-pracę związaną z obsługą palet. Wielu producentów przechodzi na automatyzację, aby obniżyć-powtarzalne koszty pracy, zmniejszyć ryzyko obrażeń w miejscu pracy i ustabilizować wydajność w obliczu niedoborów siły roboczej. Jednak większość kupujących popełnia błędy, porównując jedynie ładowność lub początkową cenę jednostkową, ignorując rzeczywiste-światowe ograniczenia liniowe i całkowite koszty operacyjne.
Jeżeli planujesz automatyzację paletyzacji, przejrzyjSeria robotów paletyzujących RBTICdla konfiguracji i specyfikacji.
Co to jest robot paletyzujący i co obejmuje kompletny system?
A robot paletyzującyto robot przemysłowy służący do wybierania produktów,-takich jak pudełka, torby, tace i inne zapakowane ładunki,-i umieszczania ich na paletach w określony sposób. Jego zadaniem jest fizyczne podnoszenie-i-umieszczanie wymagane do zbudowania ładunku na paletach.
Jednak sam robot to tylko część automatyzacji. W większości projektów kupujący nie kupują samego ramienia robota; kupują integręzrobotyzowany system paletyzacjizaprojektowane do przyjmowania produktów, prawidłowego obchodzenia się z nimi, budowania wymaganego wzoru palety i bezpiecznej pracy na linii produkcyjnej.
Robot vs. kompletny system paletyzujący
Kompletny system paletyzacji, lubkomórka paletyzująca, zazwyczaj łączy robota z kilkoma elementami pomocniczymi:
Robot:zapewnia ruch, zasięg, ładowność i pozycjonowanie wymagane do paletyzacji.
Koniec-oprzyrządowania-ramion (EOAT):chwyta lub podtrzymuje produkt podczas każdego cyklu-i-ustawiania.
Przenośniki:dostarczaj produkty do robota i, jeśli to konieczne, przesuwaj palety do lub z celi.
Czujniki:wykryć produkt, paletę, pozycję i inne warunki potrzebne do skoordynowanego działania.
System bezpieczeństwa:wykorzystuje osłony, blokady, skanery lub inne urządzenia zabezpieczające w celu kontrolowania dostępu do celi.
HMI i sterowanie:pozwalają operatorom wybierać receptury, przeglądać stan systemu, zarządzać awariami i kontrolować produkcję.
Obsługa palet i arkuszy-przekładek:automatycznie dostarcza puste palety lub arkusze pośrednie, gdy wymaga tego aplikacja.
Interfejs opakowania:koordynuje paletyzator z dalszym urządzeniem do pakowania w folię stretch lub innym-urządzeniem do wykańczania ładunku.

Nie każda aplikacja wymaga każdego modułu. Ostateczna architektura zależy od takich czynników, jak rodzaj produktu, układ palet, przepustowość, dostępna powierzchnia, wymagania dotyczące obsługi palet oraz oczekiwany poziom automatyzacji na wcześniejszych i dalszych etapach procesu.
Inaczej mówiąc,ramię robota jest komponentem; kompletny system paletyzacji jest działającym rozwiązaniem produkcyjnym.
Kiedy już to rozróżnienie stanie się jasne, bardziej istotnym z komercyjnego punktu widzenia pytaniem będzie to, czy Twoja firma rzeczywiście potrzebuje paletyzacji zrobotyzowanej-i czy jest na to gotowa.
Kiedy zrobotyzowane paletowanie ma sens biznesowy?
Zrobotyzowana paletyzacjama największy sens biznesowy, gdy nakładają się trzy warunki: istnieje znaczący problem operacyjny, proces produkcyjny nadaje się do automatyzacji, a oczekiwana wartość uzasadnia inwestycję. Oznacza to, że decyzja nie powinna rozpoczynać się od pytania „Czy robot może układać te produkty w stosy?” W wielu zastosowaniach odpowiedź z technicznego punktu widzenia jest twierdząca. Bardziej przydatne pytanie brzmi: czyautomatyzacja paletyzacjirozwiązuje utrzymujące się ograniczenia produkcyjne na tyle dobrze, aby uzasadnić wymagany system, integrację, powierzchnię i ciągłe wsparcie.
Studium wykonalności jest zwykle warte rozważenia, gdy paletyzacja stała się trudna dla personelu, wymagająca fizycznie, niespójna lub ograniczająca wzrost produkcji. Może być mniej przekonująca, gdy wolumeny są niskie, warunki na rynku wyższego szczebla są niestabilne, produkty są wysoce nieprzewidywalne lub uzasadnienie ekonomiczne zależy od założeń, które prawdopodobnie się nie sprawdzą.
Znaki operacyjne wskazujące, że możesz być gotowy
Kilka możliwych do zaobserwowania warunków produkcji może wskazywać, że paletyzacja zrobotyzowana zasługuje na bliższą ocenę.
Ciągłe problemy kadrowe.Jeśli stanowiska paletyzujące są wielokrotnie trudne do obsadzenia lub utrzymania, automatyzacja może zmniejszyć zależność od zasobów siły roboczej, które już ograniczają produkcję. Wartość biznesowa jest najwyższa, gdy problemy kadrowe mają charakter powtarzający się, a nie przejściowy.
Wysokie narażenie fizyczne lub obciążenie ergonomiczne.Powtarzające się podnoszenie, zginanie, skręcanie lub przenoszenie ciężkich produktów zwiększa wartość usuwania operatorów z zadania paletyzacji. Istotnym pytaniem nie jest po prostu to, czy automatyzacja jest „bezpieczniejsza”, ale ile narażenia na ręczną pracę stwarza istniejący proces w ciągu pełnej zmiany.
Wąskie gardło-końca-linii.Jeśli urządzenia poprzedzające mogą produkować szybciej, niż operatorzy są w stanie niezawodnie paletować, stacja paletyzująca może ograniczać użyteczną wydajność linii. Automatyzacja staje się bardziej wartościowa, gdy zwiększenie wydajności paletyzacji pozwala istniejącym zasobom wyższego szczebla pracować bliżej zamierzonej wydajności.
Planowane rozszerzenie produkcji.Nowa linia, wyższa stawka za linię, dodatkowy wolumen SKU lub rozbudowa obiektu mogą zmienić ekonomikę, nawet jeśli obecnie możliwe jest ręczne paletowanie. Automatyzacja może pomóc w absorpcji przyszłej produkcji bez zwiększania-końca-pracy roboczej w tym samym tempie.
Nierówna jakość palet.Częste różnice w położeniu opakowania, ułożeniu warstw, wysokości stosu lub wykonaniu wzoru mogą powodować problemy w dalszej obsłudze i transporcie. Dobrze-zaprojektowana zautomatyzowana komórka może przynieść wartość dodaną, gdy zostanie zdefiniowany wymagany wzór palety, a przychodzący produkt będzie wystarczająco spójny.
Powtarzające się nadgodziny.Praca w godzinach nadliczbowych jest szczególnie istotna, gdy pokazuje, że zapotrzebowanie na siłę roboczą przy ręcznym paletowaniu rośnie wraz z harmonogramem produkcji. Jeśli operatorzy muszą regularnie spóźniać się tylko dlatego, że linia jest dłużej czynna, koszt i dostępność siły roboczej zajmującej się paletyzacją może stać się ograniczeniem strukturalnym, a nie odosobnionym wydatkiem.
Praca wielozmianowa-.Im więcej godzin dziennie musi być zatrudnionych na stanowisku paletyzacji, tym większe jest potencjalne wykorzystanie zautomatyzowanego systemu. Komórka pracująca na dwie lub trzy zmiany ma zazwyczaj większe możliwości generowania wartości ekonomicznej niż ten sam sprzęt obsługujący proces jednozmianowy o niewielkim obciążeniu.
Rozważmy dwie uproszczone sytuacje. Linia jednozmianowa-obsługująca umiarkowane ilości pracy tylko przez część dnia, z łatwo dostępną siłą roboczą i niewielkim narażeniem na ergonomię, może mieć słabe uzasadnienie w automatyzacji, nawet jeśli zastosowanie jest technicznie proste. Z kolei linia trzy-zmianowa, w której regularnie występują trudności z obsadzeniem stanowisk paletyzujących, wymaga pracy w nadgodzinach i nie może zwiększyć produkcji bez dodania większej liczby operatorów, stanowi znacznie silniejszy argument do oceny.
Kiedy robot paletyzujący może NIE być właściwym rozwiązaniem
Nie każdy proces ręcznej paletyzacji należy od razu zautomatyzować. W niektórych środowiskach rozwiązanie techniczne jest możliwe, ale uzasadnienie operacyjne lub finansowe nadal wymaga dalszej walidacji.
Niska lub sporadyczna wielkość produkcji.Jeśli zapotrzebowanie na paletyzację jest ograniczone do niewielkiej liczby ładunków lub kilku godzin pracy tygodniowo, sprzęt może pozostać niewykorzystany. Automatyzacja może nadal mieć sens ze względów ergonomicznych lub strategicznych, ale same oszczędności w pracy mogą nie wspierać inwestycji.
Niestabilny proces poprzedzający.Robot nie może skorygować procesu produkcyjnego, który jest zasadniczo nieprzewidywalny. Nieregularne przybycie produktu, częste przestoje przenośnika, źle zamknięte kartony, niespójny kształt worka lub niekontrolowana orientacja mogą obniżyć wydajność komórki i zwiększyć wymagania interwencyjne.
Automatyzacja przed rozwiązaniem tych problemów może po prostu przenieść problem na dalszy etap: zamiast ręcznej kompensacji przez operatorów wahań na poziomie poprzedzającym, zautomatyzowana komórka wielokrotnie się zatrzymuje, ponieważ oczekiwane dane wejściowe nie są dostarczane.
Wysoce nieprzewidywalne produkty lub definicje SKU.Systemy robotyczne mogą obsługiwać znaczną różnorodność produktów, ale różnorodność ta nadal wymaga opracowania inżynieryjnego. Jeśli wymiary, waga, charakterystyka opakowań, wzory palet lub wymagania dotyczące wymiany są słabo zdefiniowane lub zmieniają się w sposób ciągły, trudniej jest zweryfikować zakres systemu i ekonomikę.
Poważne ograniczenia przestrzenne.Kompletna komórka paletyzująca wymaga czegoś więcej, niż zajmuje powierzchnia robota. Przenośniki produktów, pozycje palet, strefy ochronne lub bezpieczeństwa, dostęp operatora, odstępy konserwacyjne i potencjalnie dystrybutory palet lub urządzenia znajdujące się za nimi zajmują powierzchnię podłogi. Układ, który działa matematycznie, ale ogranicza bezpieczną obsługę lub konserwację, nie jest dobrym projektem systemu.
Słaba lub niepewna ekonomia.Automatyzacja powinna rozwiązać problem na tyle cenny, aby uzasadnić koszty kapitałowe, integrację, konserwację i zmiany operacyjne. Jeżeli popyt na siłę roboczą jest minimalny, wykorzystanie jest niskie lub przewidywane oszczędności zależą od nierealistycznych założeń dotyczących czasu sprawności lub zatrudnienia, uzasadnienie ekonomiczne może pozostać słabe.
Żaden z tych warunków automatycznie nie dyskwalifikuje paletyzacji zrobotyzowanej. Wskazują, gdzie przed przystąpieniem do systemu mogą być konieczne dodatkowe prace procesowe, testowanie aplikacji, analiza układu lub modelowanie finansowe.
Jaki typ systemu paletyzacji pasuje do Twojej działalności?
Kiedy paletyzacja za pomocą robota wydaje się uzasadniona z komercyjnego punktu widzenia, następną decyzją nie jest po prostu to, który robot kupić. To jestktóra architektura paletyzacji najlepiej pasuje do wymaganej przepustowości, ładunku, asortymentu produktów, dostępnej przestrzeni, zaangażowania operatora i pożądanego poziomu automatyzacji.Odpowiednie mogą być roboty przemysłowe i roboty współpracujące. Lepszy wybór zależy od środowiska produkcyjnego i-kompromisów, jakie firma jest skłonna ponieść.
Przemysłowy robot paletyzujący
Jakiśprzemysłowy robot paletyzującyjest na ogół dobrym rozwiązaniem, gdy zastosowanie łączy stosunkowo wysoką przepustowość, większe ładunki, długie godziny pracy lub znaczne-wzorce palet i różnice w jednostkach SKU.
Jego główną zaletą jest możliwość obsługi wymagających wymagań produkcyjnych przy zachowaniu programowalnej elastyczności. Pojedyncza platforma zrobotyzowana może często obsługiwać wiele rozmiarów skrzynek, wzorów palet, orientacji produktów lub receptur produkcyjnych bez konieczności rekonfiguracji mechanicznej na tym samym poziomie, co paletyzator-o stałym przeznaczeniu. Staje się to szczególnie cenne w przypadku-masowej produkcji obejmującej wiele-SKU. Na przykład zakład obsługujący kilka formatów produktów-pakowanych na dwie lub trzy zmiany może wymagać dużej liczby cykli podczas długich okien produkcyjnych, jednocześnie zmieniając układy palet między produktami. Robot przemysłowy może zapewnić zarówno ciągłą-pracę, jak i elastyczność w zakresie zarządzania zmianami receptur w ramach jednej komórki.
Kompromis polega-na tym, że-systemy robotów przemysłowych o wyższej wydajności zwykle wymagają bardziej przemyślanej integracji i planowania bezpieczeństwa. Zasięg robota, ładowność, EOAT, osłony, przepływ produktów, pozycje palet, dostęp konserwacyjny i otaczający sprzęt muszą być zaprojektowane jako jeden system, a nie oceniane niezależnie.
Dlatego paletyzacja za pomocą robota przemysłowego jest szczególnie atrakcyjna, gdyZarówno wydajność, jak i elastyczność mają znaczenie, a operacja może obsługiwać bardziej zintegrowaną komórkę.
Współpracujący paletyzator
A współpracujący paletyzatormoże być atrakcyjny, gdy umiarkowana przepustowość, ograniczona powierzchnia podłogi, stosunkowo łatwe do opanowania ładunki i częsta interakcja operatora są ważniejsze niż maksymalna prędkość.
Charakterystyka jego wdrażania jest często przydatna w obiektach, w których paletyzacja jest obecnie ręczna, ale operacja ta nie uzasadnia-lub nie pozwala na umieszczenie-większej tradycyjnej celi robotycznej. Kompaktowe układy mogą sprawić, że systemy oparte na cobotach- będą łatwiejsze do rozważenia obok istniejących linii produkcyjnych, zwłaszcza gdy operatorzy nadal potrzebują regularnego dostępu do ładowania materiałów, zmiany produktów lub usuwania gotowych palet. Systemy współpracujące mogą również pasować do zastosowań, w których różnice w jednostkach SKU są znaczące, ale wymagania dotyczące-stawek cykli pozostają umiarkowane. Operacja oparta-na recepturach umożliwia tej samej platformie obsługę wielu zdefiniowanych produktów bez konieczności stosowania w obiekcie wysoce niezawodnego rozwiązania mechanicznego.
Jednakże, ARamię robota współpracującego nie tworzy automatycznie bezpiecznej aplikacji współpracującej. Bezpieczeństwo zależy od całego zastosowania, w tym od-końca-oprzyrządowania ramienia, ładunku, prędkości robota, otaczającego sprzętu, dostępnych zagrożeń i interakcji ludzi z komórką. Dlatego nadal wymagana jest-ocena ryzyka specyficznego dla danego miejsca.
Szczegółowe implikacje dotyczące bezpieczeństwa należą do oceny bezpieczeństwa systemu, ale z punktu widzenia architektury kluczowa kwestia jest prosta: wybierz cobota ze względu na jego wymiary, model interakcji i zakres wydajności odpowiadający aplikacji-nie tylko dlatego, że nosi etykietę „współpracy”.

Podstawowe vs. w pełni zautomatyzowane ogniwo paletyzujące
Technologia robotów i poziom automatyzacji to osobne decyzje.
Ten sam robot przemysłowy lub robot współpracujący można wdrożyć w stosunkowo prostym gnieździe paletyzującym lub jako część znacznie bardziej zautomatyzowanego systemu-końca-linii. Jakie zmiany togranica automatyzacji-moment, w którym operatorzy przestają wykonywać zadania pomocnicze, a system zaczyna je wykonywać automatycznie.
wpodstawowa komórkaoperator może ręcznie umieścić puste palety na stanowisku paletyzacji i usunąć gotowe ładunki za pomocą podnośnika paletowego lub wózka widłowego. Paletyzacja produktów jest zautomatyzowana, ale logistyka palet pozostaje ręczna.
ww pełni zautomatyzowana komórkasystem może automatycznie dostarczać puste palety, umieszczać arkusze transportowe, przenosić gotowe palety, komunikować się z urządzeniami owijającymi znajdującymi się dalej na linii produkcyjnej i koordynować przepływ palet z resztą linii. Zaangażowanie człowieka przesuwa się dalej w stronę nadzoru, uzupełniania zapasów, obsługi wyjątków i konserwacji.
Żadne podejście nie jest z natury lepsze. Ogniwo podstawowe może stanowić prostsze i bardziej ekonomiczne rozwiązanie tam, gdzie wielkość produkcji jest umiarkowana, a operatorzy są już dostępni w pobliżu. Wyższy poziom automatyzacji staje się cenniejszy, gdy sam przepływ palet stwarza zapotrzebowanie na siłę roboczą, gdy trzeba obsługiwać kilka zmian lub gdy celem jest automatyzacja całego procesu-końca-linii, a nie tylko układania.
To rozróżnienie jest ważne podczas specyfikacji: wybór robota określa, w jaki sposób można obsługiwać produkty; wybór poziomu automatyzacji określa, jaka część ogólnego przepływu pracy podczas paletyzacji pozostaje ręczna.
|
Architektura |
Przepustowość |
Ładunek |
Elastyczność SKU / wzoru |
Interakcja ludzka |
Najlepsze dopasowanie |
|
Przemysłowy robot paletyzujący |
Umiarkowane do wysokiego |
Umiarkowane do bardzo wysokiego |
Wysoki |
Zwykle oddzielony od normalnego ruchu robota |
Operacje obejmujące wiele-SKU, większe obciążenia, ciągłą-produkcję, zastosowania wymagające zarówno wydajności, jak i elastyczności |
|
Współpracujący paletyzator |
Niski do umiarkowanego |
Zwykle niższe niż w przypadku dużych systemów przemysłowych |
Umiarkowane do wysokiego |
Może wspierać bliższą interakcję operatora, jeśli cała aplikacja zostanie odpowiednio zaprojektowana |
Linie-o ograniczonej przestrzeni, umiarkowane stawki, poręczne ładunki, operacje z częstym dostępem operatora |
|
Podstawowa komórka paletyzująca |
Określana przez wybraną technologię paletyzacji |
Określone przez wybraną technologię |
Określone przez wybraną technologię |
Więcej zadań pomocniczych pozostaje wykonywanych ręcznie |
Operacje poszukujące ukierunkowanej automatyzacji bez automatyzacji całego przepływu palet |
|
W pełni zautomatyzowana komórka paletyzująca |
Zaprojektowane z myślą o kompletnych wymaganiach linii |
Określone przez wybraną technologię |
Zależy od projektu systemu |
Minimalna rutynowa interwencja operatora |
Praca na-zmianach lub przy dużym-wykorzystaniu, wymagająca szerszej automatyzacji-końca-linii |
Przydatna sekwencja wyboru to zatem najpierw aplikacja, następnie architektura, po trzecie sprzęt. Zdefiniuj wymaganą przepustowość, charakterystykę produktu i palety, różnorodność SKU, godziny pracy, dostępną przestrzeń, interakcję między ludźmi i pożądane granice automatyzacji, zanim podejmiesz decyzję, czy najlepiej sprawdzi się robot przemysłowy, cobot czy konwencjonalny paletyzator.
Nie masz pewności, która architektura paletyzacji pasuje do Twojej linii produkcyjnej i układu fabryki? Zespół automatyzacji RBTIC zapewnia bezpłatną ocenę aplikacji. Dostosowujemy przemysłowe moduły robotów paletyzujących i rozwiązania w zakresie paletyzacji współpracującej w oparciu o rzeczywiste dane produkcyjne.
Jak dobrać rozmiar robota paletyzującego
Częstym błędem w automatyzacji paletyzacji jest rozpoczęcie od porównania modeli robotów. Lepszym podejściem jest rozpoczęcie od danych aplikacji.
Przed wybraniem robota paletyzującego zdefiniuj pięć danych wejściowych dotyczących rozmiaru: produkt i ładunek, wymaganą przepustowość, zasięg i wysokość palety, SKU i wymagania dotyczące zmiany oraz wzór palety. Określają one, co tak naprawdę musi zrobić robot-i cały system paletyzacji-.
1. Waga i wymiary produktu
Paletyzacja ładunku robotanie należy wybierać wyłącznie na podstawie masy produktu.
Pudełko o wadze 20 kg nie oznacza po prostu, że odpowiedni będzie każdy robot o wadze powyżej 20 kg. Robot musi przenosić zarówno produkt, jak i-oprzyrządowanie-końca ramienia (EOAT), pozostawiając odpowiedni margines inżynieryjny dla danego zastosowania.
Przydatna relacja początkowa to:
Wymagany ładunek > masa produktu/odbioru + masa EOAT
Załóżmy na przykład, że system obsługuje jedną skrzynkę o masie 20 kg na cykl, a EOAT waży 12 kg. Rozważa się, że robot już przenosi łączny ładunek o masie 32 kg. Wybór robota opartego wyłącznie na wadze obudowy wynoszącej 20 kg oznaczałby zatem zbyt małe zastosowanie.
W przypadku zastosowań obejmujących wiele-pobrań ładowność należy obliczyć na podstawie całkowitego ładunku obsługiwanego podczas jednego pobrania, a nie masy pojedynczego produktu. Jeżeli ten sam system pobiera jednocześnie dwie skrzynki po 20 kg, część ładunku wynosząca 40 kg.
Wymiary produktu również mają znaczenie. Duża lub długa obudowa może przesunąć łączny środek ciężkości dalej od nadgarstka robota, a jej fizyczna powłoka wpływa na konstrukcję chwytaka, prześwity i osiągalne pozycje. Dwa produkty o tej samej wadze mogą zatem nakładać na robota bardzo różne wymagania.
Na etapie selekcji udokumentuj co najmniej:
Maksymalna waga produktu
Maksymalna liczba produktów na pobranie
Długość, szerokość i wysokość produktu
Szacunkowa lub proponowana waga EOAT
Wybierz orientację i wszelkie nietypowe-środki-grawitacji
2. Wymagana przepustowość
Stwierdzenia takie jak „robot musi być szybki” nie są użytecznymi wymaganiami dotyczącymi rozmiaru. Wydajność należy przełożyć na mierzalny współczynnik pobrań.
Proste obliczenie-pierwszego przejścia wygląda następująco:
Wymagane pobrania/min=przychodzące produkty/min ÷ produkty na pobranie
Rozważ produkcję liniową20 pudełek na minutę.
Jeśli robot obsługuje jedno pudełko na pobranie:
20 pudełek/min ÷ 1 pudełek/komplet=20 kompletów/min
Jeśli EOAT może niezawodnie obsłużyć dwie skrzynki na pobranie:
20 pudełek/min ÷ 2 pudełek/komplet=10 kompletów/min
To ilustruje, dlaczego strategia EOAT może mieć duży wpływ na wielkość robota. Zwiększenie liczby produktów na pobranie może zmniejszyć wymaganą liczbę cykli robota, chociaż może również zwiększyć ładowność, złożoność narzędzi i wymagania przestrzenne. Jednakże,pobrań na minutę to kalkulacja przesiewowa, a nie gwarancja osiągalnej wydajności produkcyjnej.
3. Zasięg i wysokość palety
Zasięg robota należy oceniać jako problem z geometrią układu, a nie jako pojedynczy numer katalogowy.
Zacznij od podstawy robota i zamapuj pełną ścieżkę ruchu:
Podstawa robota → punkt pobrania → pozycja palety → najwyższy i najdalszy punkt umieszczenia
Robot musi osiągnąć wszystkie wymagane pozycje, utrzymując użyteczny ruch i omijając otaczający sprzęt.
Kluczowe wymiary obejmują:
Lokalizacja przenośnika i wysokość przenośnika
Odległość od podstawy robota do punktu pobrania
Lokalizacja palety względem robota
Wymiary palety
Maksymalna wysokość gotowego stosu
Najdalsza pozycja odłożenia na palecie
Ochrona i inne przeszkody fizyczne
Na szczególną uwagę zasługuje system z dwoma-paletami. Obsługa palet po dwóch stronach robota może zwiększyć wymaganą przestrzeń roboczą i sprawić, że odległe rogi jednej lub obu palet staną się krytycznymi miejscami zasięgu. Widok z góry-przydaje się do sprawdzania odległości w poziomie od podstawy robota do narożników przenośnika i palet. Układ widoku bocznego powinien następnie zweryfikować zasięg pionowy od wysokości pobrania do maksymalnej wysokości stosu.
Ważne pytanie nie brzmi po prostu: „Czy maksymalny zasięg robota przekracza tę odległość?” Pytanie brzmi: „Czy robot może osiągnąć każdą wymaganą pozycję pobierania i umieszczania z proponowanym EOAT i produktem w całym cyklu paletowym?”
4. Liczba SKU i przezbrojeń
Liczba SKU wpływa nie tylko na to, czy robot może fizycznie chwycić różne produkty. Określa, jak elastyczny musi być kompletny system paletyzacji.
Oceń wymagania związane z przejściem na trzy poziomy.
Oprogramowanie:W jaki sposób przechowywane i selekcjonowane są wzory palet i receptury produktów? Czy operatorzy mogą przełączać się między predefiniowanymi jednostkami SKU z poziomu HMI, czy też zmiana wymaga pomocy w programowaniu?
Obróbka:Czy jeden EOAT może obsłużyć cały asortyment produktów, czy też wymagane są różne narzędzia? Wszechstronny EOAT może uprościć zmiany, natomiast strategia-zmiany narzędzi może zapewnić lepszą wydajność obsługi produktów o bardzo różnych rozmiarach, wagach i powierzchniach.
Działanie:Co musi fizycznie zrobić operator w przypadku zmiany jednostki SKU? Może to obejmować wybór przepisu, dostosowanie prowadnic, zmianę oprzyrządowania, zmianę położenia sprzętu, załadowanie różnych materiałów na palety lub potwierdzenie nowego wzoru.
Dlatego w przypadku linii z wieloma-SKU przydatnym pytaniem nie jest po prostu:„Czy robot może obsłużyć wszystkie nasze jednostki SKU?”
To jest:„Jak duża interwencja jest wymagana w przypadku zmiany SKU?”
To rozróżnienie sprawia, że czas zmiany, zaangażowanie operatora i zarządzanie recepturami są wyraźnymi kryteriami wyboru, a nie problemami wykrytymi po instalacji.
5. Układ palet i stabilność ładunku
Wzór palety to nie tylko wynik procesu paletyzacji. Jest to również wkład w projektowanie automatyki. Na przykład-kolumny ułożone w stosy i powiązane ze sobą wzory mogą wymagać różnych sekwencji umieszczania i orientacji produktu. Rozkład ciężaru wpływa na miejsce umieszczenia produktów, natomiast dopuszczalny wysięg może mieć wpływ na wymaganą precyzję na krawędziach palet.
Inne istotne kwestie obejmują:
Stos kolumn a wzorce powiązane
Orientacja produktu w każdej warstwie
Rozkład ciężaru na palecie
Maksymalny dopuszczalny zwis
Wyrównanie warstw-do-warstw
Skończono-stabilność obciążenia
Prowadzi to do ważnego rozróżnienia:„Robot może umieścić produkt” i „uzyskany ładunek palety jest stabilny” to dwa różne pytania inżynierskie.
Dlatego wybór robota powinien opierać się na zatwierdzonych wzorach palet, a nie samych wymiarach produktu.
Jak wybrać odpowiedni system EOAT i system wizyjny do paletyzacji
Wyboru robota nie można oddzielić od obsługi produktu. Robot może mieć wystarczającą ładowność, zasięg i prędkość dla danego zastosowania, ale system i tak nie będzie działać, jeśli oprzyrządowanie na końcu-ramienia nie będzie w stanie niezawodnie podnosić, sterować i zwalniać produktu.
Dlatego bardziej użytecznym pytaniem początkowym nie jest„Jaki chwytak kupić?”Ale: Jak produkt zachowuje się podczas podnoszenia, przenoszenia i umieszczania-i czy robot wie dokładnie, gdzie będzie się on znajdować?
Materiał produktu, stan opakowania, geometria, sztywność, jakość powierzchni, orientacja na dostawę i zmienność SKU wpływają na strategię EOAT i wizję.
|
Produkt / stan |
Wspólne podejście EOAT |
Typowa potrzeba widzenia |
Kluczowe ryzyko do oceny |
|
Sztywne kartony lub pudełka o płaskich, zamykanych powierzchniach |
Narzędzia próżniowe |
Często niepotrzebne, gdy kontrolowane jest położenie i orientacja |
Porowate powierzchnie, taśmy/szwy, uszkodzone kartony, nieszczelność podciśnienia |
|
Torby lub worki |
Zacisk, widelec, wsparcie-lub narzędzie-o konkretnym zastosowaniu |
Zależy w dużej mierze od tego, jak konsekwentnie produkt dociera |
Deformacja produktu, przesuwająca się zawartość, niespójny kształt |
|
Pojemniki cylindryczne, takie jak wiadra lub bębny |
Geometria-specyficzne narzędzia mechaniczne, próżniowe lub specjalistyczne |
Często niepotrzebne w przypadku kontrolowanego pozycjonowania; przydatne, gdy orientacja/lokalizacja jest różna |
Kontrola produktu podczas ruchu i niezawodne funkcje chwytania |
|
Produkty kompatybilne-magnetycznie |
W stosownych przypadkach oprzyrządowanie magnetyczne lub hybrydowe |
Zwykle określa się to na podstawie potrzeb związanych z pozycjonowaniem/identyfikacją, a nie metodą chwytania |
Kompatybilność materiałowa, stan powierzchni, zachowanie uwalniania |
|
Wiele produktów na jeden wybór |
Wielo-strefowy lub wielo-produktowy EOAT |
Zwykle niepotrzebne, jeśli grupowanie jest sterowane mechanicznie |
Łączny ładunek, różnice w odstępach, niekompletne kilofy |
|
Losowo rozmieszczone produkty |
Zależy od produktu |
Często wymagane do lokalizacji |
Wybierz-niepewność lokalizacji |
|
Produkty o zmiennej orientacji |
Zależy od produktu |
Często wymagane do wykrywania orientacji |
Nieprawidłowa pozycja chwytania |
|
Mieszane SKU w jednej linii |
Wszechstronny lub wymienny EOAT w zależności od asortymentu produktów |
Może być wymagane, jeśli tożsamość jednostki SKU nie jest zapewniana przez kontrole wyższego szczebla |
Błędna identyfikacja i błędna receptura palety |
|
Sortowanie lub paletyzacja-na podstawie kodów kreskowych |
Produkt-odpowiedni EOAT |
Wymagane, gdy informacja o kodzie kreskowym wpływa na decyzję dotyczącą obsługi |
Etykiety nieczytelne lub nieprawidłowo zaprezentowane |
Ostatecznie EOAT i system wizyjny należy ocenić jako jedno rozwiązanie w zakresie obsługi. Kamera nie jest w stanie zrekompensować chwytaka, który nie jest w stanie niezawodnie kontrolować produktu, a zaawansowany chwytak nie eliminuje konieczności lokalizacji, gdy produkt dotrze w sposób nieprzewidywalny.

Czego potrzebuje kompletna komora paletyzująca?
Po zrozumieniu wymagań dotyczących robota, ładunku, zasięgu i-obsługi produktu następnym krokiem jest zdefiniowaniegranica systemu.
Robot paletyzujący nie działa w izolacji. Produkty muszą dotrzeć w przewidywalny sposób, puste palety muszą być dostępne, gotowe ładunki muszą opuścić miejsce pracy, operatorzy potrzebują sposobu na kontrolowanie procesu, a cała komórka musi działać w ramach odpowiedniej architektury bezpieczeństwa.
Dlatego porównywanie ofert opartych wyłącznie na cenie ramienia robota może wprowadzać w błąd. Dwóch dostawców może zaproponować tego samego lub podobnego robota, ale oferować bardzo różne poziomy transportu, obsługi palet, sterowania, oprogramowania, sprzętu zabezpieczającego i integracji na dalszych etapach. Kompletna komora paletyzująca może spełniać następujące funkcje w zależności od procesu produkcyjnego.
Przenośniki podające
W celi paletyzującej przenośnik podający nie tylko transportuje produkty z jednego miejsca do drugiego. Jego główną rolą jestprezentuje produkty robotowi w kontrolowanym stanie.
Robot musi wiedzieć, kiedy produkt jest dostępny i, w większości zastosowań, gdzie się będzie znajdować, gdy nastąpi pobranie. Dlatego ważne jest kilka funkcji podawania:
Rozstaw produktów
Orientacja na produkt
Akumulacja
Pomiar lub indeksowanie
Kontrola przepływu pomiędzy produkcją wcześniejszą a robotem
Na przykład produkty mogą przychodzić w sposób ciągły z maszyny pakującej do skrzynek, ale robot paletyzujący może potrzebować określonych odstępów między skrzynkami, aby wykonać niezawodne pobieranie. Jeśli produkcja poprzedzająca tymczasowo przekracza chwilową szybkość obsługi robota, może być konieczna akumulacja, aby zapobiec częstym przestojom linii.
Orientacja też ma znaczenie. Jeśli każdy karton musi zostać dostarczony tą samą stroną skierowaną w stronę robota, można zastosować prowadnice lub inne mechaniczne elementy sterujące, aby ustalić ten stan przed punktem odbioru. Jeśli orientacji nie można kontrolować mechanicznie, może zaistnieć potrzeba skompensowania strategii obsługi i widzenia.
Dlatego istotnym pytaniem inżynierskim nie jest po prostu to, czy w zestawie znajduje się przenośnik. To jest:Czy na wejściu produkty mogą być stale podawane z szybkością, odstępami, położeniem i orientacją wymaganą przez robota?
Dozownik palet
Każdy proces paletyzacji wymaga pustych palet. Projekt systemu musi określać, czy palety te są dostarczane ręcznie, czy automatycznie.
W prostszej celi operator może umieścić pustą paletę w pozycji paletyzacji po usunięciu każdego zakończonego ładunku. Ogranicza to automatyzację sprzętu, ale obsługa palet pozostaje częścią pracy operatora.
W przypadku aplikacji, które mają działać przy mniejszej interwencji, adozownik paletmoże przechowywać wiele pustych palet i automatycznie wprowadzać je do systemu.
Na przykład automatyzacja robota i wymaganie od operatora ładowania nowej palety co kilka minut może zapewnić zupełnie inne oszczędności pracy niż system, który automatycznie dostarcza puste palety i usuwa gotowe ładunki.
Owijanie wychodzące i rozciągające
Cykl paletyzacji niekoniecznie kończy się w momencie umieszczenia produktu końcowego.
Gotowa paleta musi opuścić obszar pracy robota, aby można było obrobić następną paletę. Dlatego należy zdefiniować architekturę systemuw jaki sposób gotowe ładunki przemieszczają się w dół rzeki.
Najprościej mówiąc, gotowa paleta może pozostać na miejscu do czasu ręcznego usunięcia jej za pomocą wózka widłowego lub podnośnika paletowego. Bardziej zautomatyzowane systemy mogą przenosić gotowe palety na napędzane sekcje przenośników i automatycznie przenosić nowe puste palety na miejsce.
Projekt powinien również uwzględniać to, co dzieje się po paletyzacji.
Jeśli gotowe ładunki wymagają owijania rozciągliwego, etykietowania, ważenia, kontroli lub innej operacji pakowania, może zaistnieć potrzeba połączenia komórki paletyzującej z tymi systemami. Może to dotyczyć zarówno fizycznego przepływu materiałów, jak i kontroli komunikacji.
W szczególności w przypadku pakowania w folię stretch możliwych jest kilka architektur. Owijanie może być wykonywane na oddzielnej stacji znajdującej się dalej, zintegrowanej ze wspólną linią przenośnika lub włączonej bliżej procesu paletyzacji.
Oprogramowanie HMI i palet-wzorców
Interfejs HMI i oprogramowanie sterujące określają sposób interakcji operatorów z systemem paletyzacji podczas normalnej produkcji, zmian produktu i usterek.
W przypadku gniazda produkcyjnego interfejs zwykle musi obsługiwać takie funkcje, jak:
Wybór przepisu
Wybór SKU
Zarządzanie wzorami-palet
Stan produkcji
Informacje o alarmach i usterkach
Funkcje ręczne lub konserwacyjne
Polecenia operatora i procedury odzyskiwania
W zastosowaniach obejmujących wiele-SKU interfejs HMI zapewnia warstwę operacyjną pomiędzy przechowywanymi recepturami paletyzacji a osobami obsługującymi linię.
Kluczową kwestią nie jest po prostu to, czy sterownik robota może przechowywać wiele programów. Kompletny system musi koordynować wybrany produkt z właściwym układem palet, parametrami obsługi, miejscami docelowymi i powiązanym sprzętem. Zarządzanie wzorami jest szczególnie ważne, gdy zakłady rutynowo wprowadzają nowe rozmiary skrzynek lub konfiguracje palet. W zależności od systemu utworzenie lub modyfikacja wzoru może wymagać wiedzy w zakresie programowania robotów, wsparcia dostawcy lub jedynie autoryzowanego wprowadzania danych za pośrednictwem interfejsu wzorców-poziomu-palety.
Różnice te mogą mieć znaczący wpływ na-długoterminową użyteczność.
Na uwagę zasługuje także widoczność usterek. Kiedy produkcja zostaje zatrzymana, operatorzy potrzebują wystarczających informacji, aby zrozumieć, co się stało i jakie działania są wymagane. Alarm taki jak „awaria robota” zapewnia znacznie mniejszą wartość operacyjną niż system zaprojektowany w celu identyfikacji miejsca zatrzymania procesu i zapewnienia odpowiedniego przywrócenia działania.
Porównując rozwiązania, należy wziąć pod uwagę nie tylko możliwości kontroli, ale także:Co tak naprawdę musi zrobić operator, aby uruchomić, zmienić i odzyskać system?
Systemy bezpieczeństwa
Cela robota paletyzującego wymaga również architektury bezpieczeństwa odpowiedniej do zagrożeń i trybów pracy całego systemu. Bezpieczeństwa nie należy traktować jako opcjonalnego akcesorium dodawanego po wybraniu robota i przenośników. Personel może potrzebować dostępu do normalnej pracy, uzupełniania palet, konserwacji, usuwania zacięć, pracy z narzędziami lub innych zadań, podczas gdy robot i sprzęt-przenoszący materiały mogą powodować niebezpieczne ruchy.
Dlatego komórka potrzebuje określonej metody kontrolowania dostępu i doprowadzenia niebezpiecznego sprzętu do odpowiedniego bezpiecznego stanu, jeśli to konieczne. Konkretne rozwiązanie może obejmować ochronę fizyczną, blokowany dostęp,-urządzenia wykrywające obecność i inne środki ochronne, w zależności od zastosowania i mających zastosowanie wymagań bezpieczeństwa. Technologie te najlepiej oceniać w ramach pełnej oceny ryzyka ogniwa, a nie wybierać z ogólnej listy komponentów.
Na tym etapie definiowania systemu ważna kwestia jest prostsza: pełna wycena-komórek paletyzujących powinna obejmować wymagany zakres bezpieczeństwa, a nie tylko sprzęt wykonujący zadanie produkcyjne.
Jest to kolejny powód, dla którego sama cena robota jest kiepską podstawą do porównań. Propozycja wykluczająca ochronę, kontrolę dostępu, integrację bezpieczeństwa lub-środki zmniejszające ryzyko może wydawać się znacznie tańsza, a jednocześnie reprezentuje zupełnie inną granicę systemu.
Na RBTICkierujemy się zasadą selekcji w pierwszej kolejności: każdy robot paletyzujący i zintegrowana komórka są konfigurowane ściśle pod kątem masy produktu, wzoru palety, szybkości linii i układu miejsca. Świadczymy usługi hurtowe dotyczące robotów i kompleksowe rozwiązania dla przedsiębiorstw produkcyjnych.
Podsumowanie końcowe: wybierz systemy paletyzacji dostosowane do rzeczywistych-warunków pracy na świecie
Wiele zespołów zakupowych rozpoczyna swoją przygodę z automatyzacją paletyzacji-od wystawienia najpierw krótkiej listy marek robotów. Jednak najbardziej niezawodna wydajność paletyzacji wynika z dopasowania całego systemu do rzeczywistości produkcyjnej, a nie samych preferencji marki.
Ładowność, zasięg, częstotliwość cykli to tylko częściowe wskaźniki. Każdą decyzję powinny mieć wpływ na rzeczywiste warunki pracy, - obejmujące wagę produktu i opakowanie, stabilność materiałów przychodzących, przepustowość linii,-przekroczenie częstotliwości zmiany SKU, układ piętra, pracę wielo-na wiele zmian, wymagania bezpieczeństwa i oczekiwaną interwencję ręczną -.
Ramię robota dobrze-znanych marek nie jest w stanie zrekompensować- źle dopasowanego EOAT, niewystarczającej kontroli podawania, niekompletnej konfiguracji bezpieczeństwa lub błędnie-obliczonego zakresu roboczego. Nawet sprzęt-wysokiej jakości zapewni niski zwrot z inwestycji, jeśli architektura systemu nie spełni-ograniczeń specyficznych dla Twojej witryny.
Zacznij od danych aplikacji: najpierw zdefiniuj przepustowość, specyfikacje produktu, wzory palet, granice automatyzacji i ograniczenia przestrzeni. Następnie oceń zintegrowane rozwiązania ogniw paletyzujących pod kątem tych wymagań. Marka staje się czynnikiem drugorzędnym, gdy system zaspokoi Twoje potrzeby operacyjne.
Gotowy do wdrożenia zrobotyzowanej paletyzacji?
Jeśli unowocześniasz automatyzację końca linii lub szukasz niezawodnych dostawców robotów paletyzujących, skontaktuj się z RBTIC, aby otrzymać bezpłatne, dostosowane do indywidualnych potrzeb rozwiązanie do paletyzacji i projekt układu. Przeglądaj nasze przemysłowe i współpracujące modele robotów paletyzujących, aby poznać konfiguracje i specyfikacje.