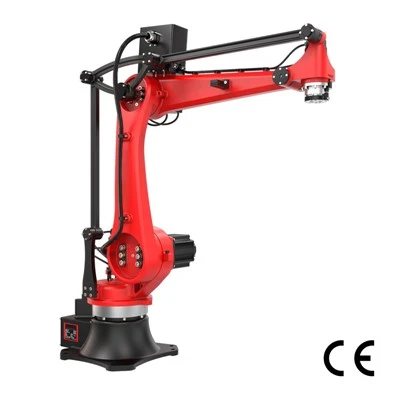
Wybór odpowiedniego robota to tylko część sukcesuautomatyzacja paletyzacjiprojekt. W praktyce wiele decyzji określających wydajność systemu ma miejsce po wyborze robota: weryfikacja danych produktu, sprawdzenie zasięgu robota, zaprojektowanie-oprzyrządowania-ramienia (EOAT), zdefiniowanie interfejsów, czas cyklu testowego, uruchomienie komory i uzgodnienie kryteriów akceptacji. Robot, który wygląda odpowiednio na karcie specyfikacji, może nadal nie osiągnąć wymaganej wydajności produkcyjnej, jeśli pominie się czas zmiany palet, zachowanie przenośnika, zmienność produktu, ograniczenia narzędzi lub interfejsy poprzedzające i końcowe.
Z tego powodu Arobot paletyzujący projekt integracyjnynależy traktować jako pełny cykl życia inżynierii, a nie prosty zakup sprzętu.
W tym przewodniku opisano proces, począwszy od wstępnej oceny aplikacji, poprzez symulację, inżynierię, fabryczne testy akceptacyjne (FAT),-instalację na miejscu, testy akceptacyjne na miejscu (SAT), szkolenia i-długoterminowe wsparcie.
Jeśli planujesz automatyzację paletyzacji, zapoznaj się z niąSeria robotów paletyzujących RBTICaby przejrzeć konfiguracje i specyfikacje.
Przed rozpoczęciem projektu robota paletyzującego: jakich informacji potrzebujesz?
Jakość danych wyjściowych wniosku wpływa bezpośrednio na dokładność proponowanego wnioskupalletyzowanierobotkomórka. Przed wyborem robota, EOAT, przenośników i sprzętu do obsługi palet zespół inżynierów powinien poznać zarówno produkt, jak i rzeczywiste środowisko produkcyjne.

Przydatna-lista kontrolna przed projektem obejmuje:
|
Kategoria |
Pozycja listy kontrolnej |
Kluczowe punkty |
|
Produkt i opakowanie |
Wymiary i waga produktu |
Rozmiary min./maks., waga na jednostkę |
|
Materiał opakowania i stan powierzchni |
Karton/worek/bęben, gładkość powierzchni, sztywność |
|
|
Wymagane produkty na minutę lub godzinę |
Normalny cel przepustowości |
|
|
Szczytowa wydajność produkcji |
Maksymalna stawka w okresach szczytu |
|
|
Liczba jednostek SKU |
Łączna liczba SKU do obsługi |
|
|
Produkty zbierane na cykl robota |
Kawałki zbierane w każdym cyklu |
|
|
Paleta i wzór |
Wymiary i rodzaj palety |
Standardowy/euro/niestandardowy, drewno/plastik |
|
Wymagane wzory palet |
Liczba wzorów układania |
|
|
Maksymalna wysokość składowania |
Całkowita wysokość łącznie paleta |
|
|
Wymagania dotyczące-przekładek |
Czy potrzebne jest automatyczne rozmieszczanie |
|
|
Układ i przestrzeń |
Istniejące wymiary i wysokość przenośnika |
Pozycja i poziom linii zasilającej |
|
Dostępna powierzchnia |
Powierzchnia użytkowa roślin |
|
|
Interfejsy urządzeń typu upstream i downstream |
Interfejsy mechaniczne i komunikacyjne |
|
|
Obsługa i konserwacja |
Wymagana częstotliwość zmiany SKU |
Częstotliwość zmian i limity czasowe |
|
Dostęp dla operatora i konserwacji |
Dostęp dla personelu i przestrzeń serwisowa |
|
|
Wymagania bezpieczeństwa roślin |
Normy bezpieczeństwa i wymagania dotyczące ochrony |
|
|
Planowanie przyszłości |
Przyszłe produkty lub plany rozbudowy wydajności |
Wpływa na projekt skalowalności systemu paletyzacji |
Rysunek układu instalacji jest szczególnie przydatny na tym etapie, ponieważ sama dostępna powierzchnia nie decyduje o tym, czy zmieści się zrobotyzowane stanowisko. Obszary ruchu robotów, ładowanie i usuwanie palet, osłony, drzwi, dostęp konserwacyjny, szafy sterownicze, przenośniki i trasy operatorów zajmują przestrzeń. Celem oceny wniosku nie jest zatem zwykłe zebranie specyfikacji. Ma to na celu ustanowienie wspólnej podstawy inżynieryjnej, którą można później wykorzystać do projektowania, testowania i ostatecznej akceptacji.
Krok 1: Ocena zastosowania - Ustalenie solidnych podstaw projektowych dla ogniw do paletyzacji
Niezawodnypaletyzacjarobotsystemzaczyna się od dokładnych danych aplikacji. Wymiary i waga produktu to oczywiste dane wejściowe, ale zachowanie opakowania może być równie ważne. Kartony, torby, pudełka, tace i inne opakowania mogą zachowywać się inaczej podczas przyspieszania, chwytania, podnoszenia i umieszczania.
Zespół inżynierów powinien zatem ocenić takie czynniki, jak:
|
NIE. |
Czynnik produktu |
Wpływ na EOAT i projektowanie robotów |
|
1 |
Różnice wymiarowe |
Definiuje tolerancję chwytania, jaką musi uwzględnić EOAT, i wpływa na prześwity mocowania, odstępy przyssawek i dokładność pozycjonowania produktu. |
|
2 |
Sztywność produktu |
Wpływa na strukturę EOAT i siłę chwytania. Produkty miękkie lub odkształcalne mogą wymagać odpowiedniego oprzyrządowania, większych powierzchni styku lub kontrolowanego nacisku chwytania. |
|
3 |
Stan powierzchni |
Wpływa na uszczelnienie próżniowe, tarcie i niezawodność chwytania. Porowate, zakurzone, nierówne lub śliskie powierzchnie mogą wymagać alternatywnych metod chwytania lub dodatkowych testów. |
|
4 |
Środek ciężkości |
Przesunięty środek ciężkości może powodować przechylenie lub niestabilność podczas przyspieszania i zwalniania robota, wpływając na równowagę EOAT, profile ruchu i dopuszczalną prędkość obsługi. |
|
5 |
Konsystencja opakowania |
Wpływa na powtarzalność kompletacji, pozycjonowanie produktu i ostateczną jakość palety. Duże zróżnicowanie opakowań może wymagać większej tolerancji chwytania lub dodatkowego wykrywania. |
|
6 |
Orientacja na produkt |
Określa, czy wystarczające jest stałe mechaniczne pozycjonowanie, czy też wymagane jest wspomaganie wzrokowe, korekta orientacji lub obsługa oparta-na recepturze. |
|
7 |
Dopuszczalne powierzchnie chwytne |
Określa, gdzie EOAT może bezpiecznie stykać się z produktem i bezpośrednio wpływa na umiejscowienie przyssawki, konstrukcję zacisku, wielo-chwytanie punktowe i możliwość wielokrotnego-pobierania. |
Wymagania produkcyjne również muszą zostać precyzyjnie określone. Na przykład informacja „12 przypadków na minutę” sama w sobie może nie być wystarczającą informacją. Projekt powinien wyjaśniać, czy stopa ta reprezentuje produkcję średnią, produkcję stałą czy krótkotrwały-szczyt.
Powinno także określić, czy wymiana palet,{0}wkładanie arkuszy transportowych, indeksowanie przenośnika i zmiana SKU wpływają na wymaganą wydajność.
Planuj przyszłe SKU, a nie tylko dzisiejsze produkty
Zrobotyzowane stanowisko paletyzujące zaprojektowane wyłącznie w oparciu o bieżący asortyment produktów może stać się restrykcyjne w przypadku wprowadzenia nowych jednostek SKU. Na etapie oceny kupujący powinni określić rozsądne przyszłe wymagania, takie jak:
Większe lub cięższe produkty
Dodatkowe wzory palet
Zwiększona przepustowość
Dodatkowe linie produkcyjne
Nowe wymiary palet
Wyższe wymagania dotyczące układania w stosy
Przyszłe wymagania powinny być realistyczne, a nie nieograniczone. Projektowanie dla każdego możliwego scenariusza może niepotrzebnie zwiększyć ładowność robota, zasięg, złożoność narzędzi, zajmowaną powierzchnię i koszty projektu. Celem jest ustalenie rozsądnego marginesu inżynieryjnego.
Krok 2: Symulacja robota paletyzującego i układ komórek
Po określeniu wymagań aplikacji,palletyzowanie robotsymulację i projekt układu można wykorzystać do sprawdzenia proponowanej komórki przed rozpoczęciem produkcji.
Symulacja zazwyczaj odpowiada na cztery ważne pytania:
Czy robot może osiągnąć każdą wymaganą pozycję pick and place?
Czy może poruszać się pomiędzy tymi pozycjami bez zakłóceń?
Czy proponowana sekwencja może osiągnąć wymagany czas cyklu?
Czy jest wystarczająco dużo miejsca do obsługi i konserwacji całej celi?

Maksymalny zasięg robota nie jest tym samym, co zasięg użyteczny
Częstym błędem jest ocenianie robota wyłącznie na podstawie jego opublikowanego maksymalnego zasięgu. Z technicznego punktu widzenia robot paletyzujący może osiągnąć pozycję, zbliżając się do niej z nieodpowiednią orientacją nadgarstka, ograniczonym ruchem stawów lub nieefektywną ścieżką ruchu. Najwyższe i najdalsze pozycje palet są szczególnie ważne, ponieważ mogą spowodować, że robot znajdzie się blisko jego praktycznych granic działania.
W badaniach zasięgu należy zatem uwzględnić:
Pozycja montażowa robota
Wymiary EOAT
Wymiary produktu
Wymiary palety
Maksymalna wysokość stosu
Orientacja nadgarstka
Wspólne limity
W pobliżu sprzęt
Ochrona bezpieczeństwa
Cykl-Symulacja czasu wymaga realistycznych założeń
Symulacja może oszacować, czy sekwencja robota paletyzującego jest wystarczająco szybka, ale symulowany czas cyklu nie powinien być automatycznie traktowany jako gwarantowana przepustowość produkcji.
To rozróżnienie staje się ważne przy definiowaniu kryteriów akceptacji FAT i SAT.
Przydatnym pytaniem projektowym nie jest po prostu: „Jak szybko może poruszać się robot?”
Brzmi ono: „Ile akceptowalnych produktów może spaletyzować cały system w uzgodnionych warunkach produkcji?”
Na rzeczywistą moc wyjściową mogą mieć również wpływ:
Indeksowanie przenośników
Rozstaw produktów
Odpowiedź czujnika
Komunikacja PLC
Potwierdzenie chwytu
Wymiana palet
Umieszczanie-przekładek
Odmiana produktu
Odzyskiwanie usterek
Krok 3: Szczegółowa inżynieria komory paletyzującej
Po zatwierdzeniu koncepcji i symulacji następujepalletyzowanie projektprzechodzi do inżynierii szczegółowej.
Kompletna komora paletyzująca zwykle łączy w sobie cztery dziedziny inżynierii.
Inżynieria mechaniczna
Projekt mechaniczny może obejmować:
Podstawa montażowa robota
EOAT
Przenośniki produktów
Przenośniki paletowe
Dozowniki palet
Sprzęt-prześcieradła
Ochrona bezpieczeństwa
Podpory konstrukcyjne
Dostęp operatora
Inżynieria elektryczna
Inżynieria elektryczna zazwyczaj obejmuje:
Dystrybucja mocy
Projekt panelu sterowania
Czujniki
Obwody bezpieczeństwa
Okablowanie terenowe
Interfejsy urządzeń zewnętrznych
Architektura sieci
Sterowanie i oprogramowanie
Inżynieria sterowania zazwyczaj obejmuje:
Programowanie robota
Logika PLC
Funkcje HMI
Receptury produkcyjne
Wzory palet
Obsługa alarmów
Protokoły komunikacyjne
Sekwencje uruchamiania i wyłączania
Logika odzyskiwania po awarii
Projekt EOAT
Końcówka-oprzyrządowania-ramienia to jedna z-najbardziej specyficznych dla aplikacji części systemu. Jego konstrukcja może wpływać na:
Ładunek robota
Efektywny zasięg
Czas cyklu
Stabilność produktu
Zużycie powietrza
Wymagania elektryczne
Liczba produktów obsługiwanych w cyklu
Krok 4: Produkcja, montaż i programowanie systemu paletyzacji
Po opublikowaniu szczegółowego projektu integrator robota może wyprodukować i zmontowaćsystem paletyzacji.
Typowa praca obejmuje:
Wykonanie mechaniczne
Instalacja robota
Montaż EOAT
Montaż przenośnika
Instalacja panelu sterowania
Okablowanie elektryczne
Instalacja czujnika
Programowanie PLC
Programowanie robota
Konfiguracja HMI
Debugowanie wewnętrzne
Przed rozpoczęciem formalnego FAT system powinien być wystarczająco kompletny, aby przetestować uzgodnione funkcje w powtarzalnych warunkach.
Krok 5: Fabryczny test akceptacyjny (FAT)
Fabryczny test odbiorczy przeprowadzany jest przed wysyłką w zakładzie integratora. Jego celem jest sprawdzenie, czy system spełnia uzgodnione wymagania funkcjonalne i wydajnościowe, zanim zostanie zainstalowany w zakładzie klienta.
Zakres FAT powinien zostać zdefiniowany przed rozpoczęciem testowania,-najlepiej na etapie projektowania lub zakupu.
Co należy badać podczas FAT?
W zależności od zastosowania FAT może zweryfikować:
Wybór produktu
Lokowanie produktu
Dokładność wzoru palety
Wiele przepisów SKU
Zmiana przepisu
Czas cyklu
Obsługa palet
Obsługa-przekładek
Funkcje kodu kreskowego lub wizyjnego
Uruchamianie i wyłączanie
Funkcje alarmowe
Wykrywanie usterek
Odzyskiwanie usterek
Obsługa interfejsu HMI
Funkcje związane z bezpieczeństwem-w uzgodnionym zakresie FAT
Jeśli jest to możliwe, należy zastosować reprezentatywne próbki produkcyjne. Testowanie wyłącznie idealnych próbek może nie ujawnić problemów związanych z rzeczywistymi tolerancjami pakowania, zmianami wagi, stanem powierzchni lub deformacją produktu.
Jak należy zdefiniować kryteria akceptacji FAT?
„System działa pomyślnie” nie jest wystarczająco precyzyjnym kryterium FAT. Mierzalne kryteria akceptacji są bardziej przydatne.
Rekord FAT może definiować:
|
Przedmiot akceptacji |
Przykładowa definicja |
|
Przetestuj SKU |
Uzgodniona produkcja SKU |
|
Docelowa przepustowość |
___ produktów/min |
|
Wzór palety |
Uzgodniony wzór |
|
Ciągły czas trwania testu |
___ minut/godzin |
|
Wymiana palet |
Uwzględnione / wyłączone |
|
Cykl arkusza-przekładkowego |
Uwzględnione / wyłączone |
|
Nieudane wybory |
Maksymalna uzgodniona wartość |
|
Odzyskiwanie alarmu |
Zdefiniowana procedura odzyskiwania |
|
Uszkodzenie produktu |
Uzgodniony dopuszczalny limit |
Krok 6:-Instalacja stanowisk robota paletującego na miejscu
Przekazanie FAT nie oznaczapaletyzacjarobotsystemjest gotowy do produkcji. Po wysyłce sprzęt musi zostać zainstalowany i zintegrowany z rzeczywistą linią produkcyjną. Dokładna instalacja jest ważna, ponieważ zmiany pozycji robota, wysokości przenośnika, lokalizacji palet lub ustawienia oprzyrządowania mogą mieć wpływ na programy opracowane podczas testów fabrycznych.
Typowe prace instalacyjne obejmują:
Pozycjonowanie sprzętu
Kotwienie podstawy robota
Wyrównanie przenośnika
Podłączenie elektryczne
Połączenie pneumatyczne
Połączenie sieciowe
Instalacja systemu bezpieczeństwa
Podłączenie sprzętu powyżej i poniżej
Kalibracja robota
Kalibracja wzroku, jeśli ma to zastosowanie
Kalibracja robota

Krok 7: Uruchomienie w rzeczywistych warunkach produkcji paletyzacji
Uruchomienie ma miejsce tam, gdziepalletyzowanie robotyczny cell jest dostosowany do rzeczywistego środowiska roślinnego. Niektórych problemów nie można w pełni zidentyfikować podczas FAT, ponieważ fabryka dostawcy nie odtwarza wszystkich warunków produkcyjnych. Zespół inżynierów mógł systematycznie identyfikować, czy każdy problem ma swoje źródło w robotze, oprzyrządowaniu, elementach sterujących, prezentacji produktu, sprzęcie zewnętrznym czy procesie produkcyjnym.
Typowe zmienne uruchomieniowe mogą obejmować:
Niespójne przybycie produktu
Różnice w taktowaniu przenośników
Zewnętrzne sygnały PLC
Zmiana orientacji produktu
Tolerancje palet
Opóźnienia w komunikacji sieciowej
Warunki oświetleniowe systemów wizyjnych
Różnice między produktami testowymi a produktami produkcyjnymi
Krok 8: Test akceptacji lokalizacji (SAT)
SAT weryfikuje system w rzeczywistości kupującegopalletyzowanie środowisko produkcyjne.
Oto kluczowa różnica między FAT i SAT:
Gruby pyta:Czy system działa zgodnie z ustalonymi wymaganiami przed wysyłką?
SAT pyta:Czy zainstalowany system działa zgodnie z ustalonymi wymaganiami w rzeczywistych warunkach produkcyjnych?
Co powinien zweryfikować SAT?
Typowe kryteria SAT obejmują:
Stabilna produkcja
Wymagana przepustowość
Dokładność obsługi produktu
Jakość palet
Komunikacja w górę
Komunikacja poniżej
Zmiana SKU
Działanie alarmu
Odzyskiwanie usterek
Weryfikacja systemu bezpieczeństwa
Dane produkcyjne lub funkcje identyfikowalności, jeśli ma to zastosowanie
Zdefiniuj przepustowość przed rozpoczęciem testu SAT
Spory dotyczące przepustowości często wynikają z niejasnej metody testowania, a nie z samego robota.
Przed badaniem obie strony powinny uzgodnić:
Przetestuj SKU
Wzór palety
Produktów na minutę lub palet na godzinę
Czas trwania testu
Planowane leczenie przestojowe
Termin wymiany palet
Czas wolny-
Czas oczekiwania przenośnika
Akceptowalne nieudane typy
Kryteria uszkodzeń produktu
Zasady usuwania usterek
FAT kontra SAT: jaka jest różnica?
|
Przedmiot |
TŁUSZCZ |
SOBOTA |
|
Lokalizacja |
Placówka integratora |
Zakład produkcyjny klienta |
|
Chronometraż |
Przed wysyłką |
Po instalacji i uruchomieniu |
|
Główny cel |
Sprawdź funkcje systemu i uzgodnioną wydajność |
Sprawdź wydajność instalacji w rzeczywistych warunkach produkcyjnych |
|
Sprzęt zewnętrzny |
Zwykle symulowane lub częściowo zintegrowane |
Rzeczywisty sprzęt produkcyjny |
|
Warunki produktu |
Reprezentatywne próbki |
Rzeczywiste produkty produkcyjne |
|
Ostateczna akceptacja |
Zwykle nie jest to ostateczna akceptacja projektu |
Często stanowi część ostatecznej akceptacji projektu |
Dlatego FAT i SAT należy traktować raczej jako testy uzupełniające niż terminy zamienne.
Pomyślny FAT zmniejsza ryzyko instalacji. Pomyślny egzamin SAT pokazuje, że kompletne zainstalowane ogniwo działa w uzgodnionych-rzeczywistych warunkach produkcyjnych.
Krok 9: Szkolenie operatora i konserwacji w zakresie automatyzacji paletyzacji
Produkcja-gotowa palletyzowaniekomórka robotycznawymaga także-gotowego zespołu produkcyjnego. Szkolenia powinny być dostosowane do zakresu obowiązków służbowych, a nie zapewniać każdemu pracownikowi tę samą treść techniczną. Celem niekoniecznie jest przekształcenie personelu fabryki w programistów robotów. Celem jest umożliwienie zespołowi zakładu obsługi rutynowej produkcji, identyfikowania typowych problemów, wykonywania standardowej konserwacji i rozpoznawania, kiedy wymagane jest specjalistyczne wsparcie.
| Szkolenie operatorów | Szkolenie z zakresu konserwacji |
| Uruchamianie i wyłączanie | Struktura wyposażenia |
| Obsługa interfejsu HMI | Konserwacja zapobiegawcza |
| Wybór przepisu | Regulacja czujnika |
| Zmiana SKU | Kontrola EOAT |
| Wymiana palet | Zużycie-wymiany części |
| Identyfikacja alarmów | Kopia zapasowa programu |
| Standardowe usuwanie usterek | Podstawowa diagnostyka robotów i sterowników PLC |
| Rutynowa kontrola | Procedury eskalacji |

Krok 10: Konserwacja zapobiegawcza i-długoterminowe wsparcie w zakresie automatyzacji paletyzacji
A projekt robota paletyzującegonie kończy się po SAT. Konserwacja zapobiegawcza pomaga utrzymać dostępność systemu i zmniejsza ryzyko możliwych do uniknięcia przestojów.
Plan konserwacji może obejmować:
Kontrola i smarowanie robota
Kontrola EOAT
Elementy próżniowe lub pneumatyczne
Elementy przenośnika
Czujniki
Urządzenia zabezpieczające
Urządzenia do obsługi palet
Połączenia elektryczne
Kopie zapasowe programów robotów
Kopie zapasowe PLC
Kopie zapasowe HMI
Kopie zapasowe konfiguracji Vision
Planowanie części zamiennych
Nie każdy komponent musi być przechowywany-w witrynie.
Planując-części zamienne, należy wziąć pod uwagę:
Prawdopodobieństwo awarii × czas realizacji wymiany × wpływ na produkcję
Części eksploatacyjne i komponenty, które mogłyby zatrzymać produkcję na dłuższy okres, są generalnie ważniejsze, niż niedrogie komponenty, które można szybko pozyskać.
Dokładna strategia dotycząca-części zamiennych zależy od krytyczności produkcji i akceptowalnych przestojów.
Kompletny proces integracji robota paletyzującego
Typowyintegracja robota paletyzującegoprojekt ma następującą sekwencję:
Zbieranie danych aplikacji
01
Opracowanie koncepcji
02
Wybór robota i EOAT
03
Symulacja i weryfikacja układu
04
Szczegółowa inżynieria
05
Produkcja i programowanie
06
Fabryczny test akceptacyjny (FAT)
07
Wysyłka i-instalacja na miejscu
08
Uruchomienie
09
Test akceptacji witryny (SAT)
10
Szkolenie operatora i konserwacji
11
Konserwacja zapobiegawcza i wsparcie techniczne
12
Dokładna sekwencja może się różnić w zależności od zakresu projektu, ale kluczowa zasada pozostaje ta sama: ważne założenia należy przekształcić w mierzalne wymagania inżynieryjne, zanim system osiągnie ostateczną akceptację.
Typowe błędy w integracji robota paletyzującego
Liczba błędów, których można uniknąć, może się zwiększyćpalletyzowanierobot iintegracja koszt projektu lub opóźnienie oddania do użytku.
|
NIE. |
Powszechna pułapka |
Opis |
|
1 |
Wybór robota przed pełnym zdefiniowaniem aplikacji |
Ładowność i maksymalny zasięg nie decydują o tym, czy robot jest odpowiedni. Waga EOAT, wymiary produktu, wysokość palety, ścieżka ruchu, czas cyklu i przyszłe wymagania SKU również mają znaczenie. |
|
2 |
Wykorzystanie teoretycznego czasu cyklu robota jako przepustowości linii |
Ruch robota to tylko jeden z elementów całkowitej wydajności produkcji. Oczekiwanie na produkty, wymiana palet, arkusze transportowe, indeksowanie przenośników, komunikacja i zdarzenia odzyskiwania mogą mieć wpływ na rzeczywistą przepustowość. |
|
3 |
Zbyt późne zdefiniowanie kryteriów akceptacji |
Kryteria FAT i SAT należy omówić przed testowaniem,-a nie po zbudowaniu systemu. |
|
4 |
Testowanie tylko idealnych produktów |
Reprezentatywne próbki są bardziej przydatne, ponieważ rzeczywiste różnice w opakowaniu mogą mieć wpływ na skuteczność chwytania i umieszczania. |
|
5 |
Ignorowanie dostępu konserwacyjnego |
Kompaktowy układ może wyglądać efektywnie na etapie projektowania, ale może być trudny w obsłudze, jeśli technicy nie mogą bezpiecznie uzyskać dostępu do narzędzi, przenośników, czujników lub innych komponentów. |
|
6 |
Niemożność zdefiniowania interfejsów sprzętowych |
Cela robotyczna musi wymieniać sygnały i materiały z innym sprzętem. Niejasne obowiązki związane z interfejsem mogą zamienić drobny problem techniczny w opóźnienie w uruchomieniu. |
Często zadawane pytania dotyczące integracji robota paletyzującego
Ostateczne dania na wynos
Skuteczna automatyzacja paletyzacji zależy od znacznie więcej niż tylko wyboru robota o wystarczającym udźwigu i zasięgu. Najsilniejsze projekty najpierw ustalają dokładne dane aplikacji, weryfikują koncepcję poprzez inżynierię i symulację, definiują mierzalne kryteria FAT i SAT przed testami, uruchamiają system w rzeczywistych warunkach produkcyjnych oraz przygotowują operatorów i personel konserwacyjny do długotrwałej-pracy.
Planujesz projekt robota paletyzującego?
Niezależnie od tego, czy modernizujesz automatyzację końca linii, czy szukasz niezawodnego dostawcy robotów paletyzujących, skontaktuj się z RBTIC, aby uzyskać bezpłatne niestandardowe rozwiązania w zakresie paletyzacji i projekty układu lub zarezerwować wycieczkę po fabryce.