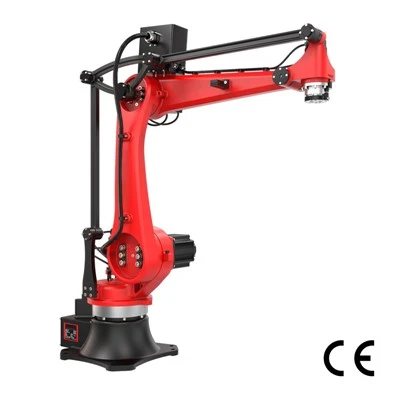
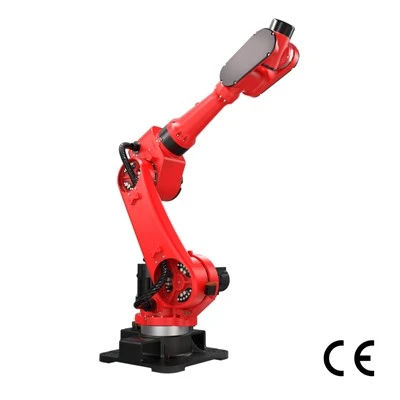
Zrobotyzowane systemy pick and placemogą zapewnić dużą prędkość i powtarzalność, ale ich wydajność zależy od czegoś więcej niż tylko ładunku robota, zasięgu i reklamowanego czasu cyklu.
Wiele z najważniejszychograniczenia typu „pick and place”.pojawiają się, gdy rzeczywiste produkty zachowują się inaczej niż idealne modele CAD, kontrolowane demonstracje lub starannie przygotowane próbki. Robot może być wystarczająco szybki na papierze, a mimo to nie osiągnąć celów produkcyjnych, ponieważ system wizyjny nie jest w stanie konsekwentnie zlokalizować produktów, chwytak nie może zapewnić niezawodnego trzymania, produkty docierają w sposób nieprzewidywalny lub zmiany zajmują zbyt dużo czasu pracy. Z tego powodu oceniając Aaplikacja do automatycznego kompletowaniapowinien skupiać się na całym procesie, a nie na samym robocie.
Najczęstsze ograniczenia można pogrupować w cztery obszary:
wizja i wykrywanie produktu;
chwytanie i dostęp do produktu;
ruch robota i prezentacja produktu;
zmienność produkcji i ekonomika procesów.
Zrozumienie tych ograniczeń przed zakupem sprzętu może zapobiec sytuacji, w której imponująca technicznie zautomatyzowana komórka pobierania i umieszczania stanie się zawodnym systemem produkcyjnym.
Jeśli planujesz automatyzację „wybierz i umieść”-, zapoznaj się z niąSeria robotów RBTIC typu pick-i-umieszczanaaby przejrzeć konfiguracje i specyfikacje.
Ograniczenia widzenia w zrobotyzowanych systemach Pick and Place
Robot nie może wybierać dokładnie, jeśli jego system czujników nie jest w stanie w sposób spójny określić, gdzie znajduje się produkt i jak jest on zorientowany. W robotach-sterowanych wizją system wizyjny zazwyczaj wykrywa część, określa jej położenie i orientację oraz dostarcza informacje o wyrównaniu, które umożliwiają robotowi skorygowanie pozycji, w której jest wybierany. Oznacza to, że niezawodne pozyskiwanie obrazu i wykrywanie części mają kluczowe znaczenie w procesie kompletacji.
Może to utrudniać kilka cech produktu.

|
Typ produktu |
Opis |
|
Produkty odblaskowe |
Polerowany metal, błyszczący plastik, opakowania foliowe i inne powierzchnie odblaskowe mogą powodować odblaski i odblaski zmieniające się w zależności od kąta patrzenia. Problem nie polega po prostu na tym, że obraz jest jasny. Zmiana odbić może ukryć krawędzie, zmienić widoczne cechy lub sprawić, że produkt będzie wyglądał inaczej w miarę zmiany jego położenia. System wizyjny rozpoznający jedną starannie umieszczoną próbkę może zatem działać mniej niezawodnie, gdy produkty obracają się, przechylają, ulegają zanieczyszczeniu lub poruszają się w zmieniającym się świetle otoczenia. |
|
Produkty przezroczyste |
Przezroczyste butelki, tacki, opakowania plastikowe, elementy szklane i przezroczyste folie stanowią inne wyzwanie. Kamera może uchwycić cechy przenośnika lub tła przechodzącego przez produkt, zamiast uzyskać stabilną reprezentację samej powierzchni produktu. Wykrywanie krawędzi i segmentacja mogą zatem w dużym stopniu zależeć od warunków oświetlenia i tła. |
|
Produkty o niskim-kontraście |
Produkty mogą być również trudne do zlokalizowania, jeśli ich wygląd jest podobny do przenośnika, tacy, pojemnika lub otaczających obiektów. Na przykład oddzielenie ciemnego komponentu od ciemnego przenośnika może być znacznie mniej niezawodne niż wykrycie tego samego komponentu na kontrolowanym kontrastowym tle. |
Dlaczego kamera o wyższej-rozdzielczości może nie rozwiązać problemu
Jednym z najważniejszych ograniczeń związanych z wybieraniem i umieszczaniem jest to, że słaba widoczność nie zawsze jest problemem związanym z rozdzielczością. Zwiększanie rozdzielczości kamery nie eliminuje automatycznie odbić, przezroczystości, cieni, niestabilnego kontrastu lub nieodpowiedniej geometrii oświetlenia.
W zależności od zastosowania lepsze rezultaty może przynieść zmiana kierunku lub natężenia oświetlenia, polaryzacji, ustawień ekspozycji, położenia kamery, koloru przenośnika lub tła, prezentacji produktu lub samej metody wykrywania.
W niektórych zastosowaniach zwiększenie powtarzalności sceny fizycznej jest skuteczniejsze niż ciągłe zwiększanie złożoności oprogramowania.
Praktyczne pytanie nie brzmi więc po prostu:Czy kamera widzi produkt? To jest:Czy system wizyjny może niezawodnie zlokalizować każdy reprezentatywny wariant produktu w rzeczywistych warunkach produkcji?
To rozróżnienie należy przetestować przed wyborem ostatecznej architektury wizji.
Ograniczenia chwytaka i trudny--wybór produktów

Dokładne wykrycie produktu nie gwarantuje udanego pobrania. Robot typu pick and place nadal potrzebuje powtarzalnego miejsca, w którym oprzyrządowanie-końca-ramienia może stykać się z produktem, zabezpieczać go, przesuwać i zwalniać bez niedopuszczalnych uszkodzeń.
Tworzy to kolejną ważną kategorięograniczenia robotycznego podnoszenia i umieszczania.
Produkty odkształcalne i elastyczne
Torby, woreczki, tekstylia, miękkie produkty spożywcze, folie i inne elastyczne produkty mogą zmieniać kształt pomiędzy cyklami. Punkt uchwytu, który wydaje się odpowiedni na jednym obrazie, może się marszczyć, zapadać, składać lub przesuwać, gdy chwytak się do niego zbliża. Wyzwanie staje się trudniejsze, gdy na kształt produktu wpływa poziom napełnienia, uwięzione powietrze, temperatura, ciśnienie w stosie lub obsługa na wejściu. W przypadku tych zastosowań problemem inżynierskim nie jest tylko identyfikacja produktu. System potrzebuje także strategii chwytania, która toleruje różnice w produkcie.
Porowate, szorstkie i nieszczelne powierzchnie
Chwytanie próżniowe zależy od interakcji pomiędzy systemem ssącym a powierzchnią produktu. Porowate lub szorstkie produkty mogą wymagać różnych strategii wytwarzania próżni, ponieważ wycieki i właściwości uszczelniające różnią się od właściwości gładkich, hermetycznych powierzchni. Komercyjne systemy chwytakowe są specjalnie zaprojektowane do pracy w trudnych warunkach, takich jak porowate materiały, nierówne powierzchnie i nieokreślone pozycje chwytania, co ilustruje, dlaczego wybór chwytaka musi odpowiadać fizycznemu produktowi, a nie opierać się na ogólnej koncepcji ssania.
Do produktów zasługujących na dodatkowe badania zaliczają się materiały faliste lub porowate, elementy szorstkie lub teksturowane, produkty zaolejone lub mokre, opakowania niestabilne, produkty z otworami lub drogami wycieku, powierzchnie, których stan zmienia się w trakcie produkcji. Może być wymagana inna geometria przyssawki, większy obszar chwytania, wiele punktów styku, chwyt mechaniczny, chwyt igły, podatność lub inna konstrukcja efektora końcowego.
Ograniczony dostęp między produktami
Nawet jeśli istnieje ważny punkt uchwytu, chwytak nadal potrzebuje wystarczającej przestrzeni fizycznej, aby go dosięgnąć. Produkty ciasno upakowane, nakładające się, zagnieżdżone lub losowo zorientowane mogą powodować ograniczenia kolizyjne pomiędzy chwytakiem a otaczającymi produktami. Jest to szczególnie ważne w przypadku kompletacji pojemników i zastosowań związanych z gęstymi przenośnikami. Algorytm wizyjny może teoretycznie zidentyfikować dostępną powierzchnię produktu, podczas gdy fizyczny efektor końcowy nie może zbliżyć się do tej powierzchni pod bezpiecznym kątem.
Dlatego też wykonalność chwytania należy oceniać łącznie z-prześwitem sąsiedniego produktu, kierunkiem podejścia, ścieżką ekstrakcji, wymiarami chwytaka, konfiguracją złącza robota i dopuszczalnym kontaktem z produktem. Pytanie nie dotyczy tylko tego, czy produkt można wybrać jednorazowo. Celem jest ustalenie, czy można go wielokrotnie zbierać w oczekiwanym zakresie stanu produktu.
Prezentacja produktu może ograniczać wydajność podnoszenia i umieszczania

Wiele problemów związanych z kompletacją robotów ma swój początek, zanim robot rozpocznie swój ruch. Dobrze-zaprojektowany robot typu pick and place i chwytak nie są w stanie w nieskończoność kompensować niekontrolowanego procesu przychodzącego.
Losowa orientacja produktu
Losowa orientacja zwiększa liczbę możliwych pozycji wyboru, które system musi obsłużyć. W zależności od produktu niektóre orientacje mogą zapewniać wyraźną powierzchnię do chwytania, podczas gdy inne powodują okluzję, utrudniony dostęp, niestabilne podnoszenie lub ryzyko kolizji. Kontrolowanie orientacji produktu na wcześniejszych etapach może czasami skuteczniej zmniejszyć złożoność systemu niż dodanie coraz bardziej wyrafinowanych funkcji robotycznych na dalszym etapie łańcucha dostaw.
Produkty nakładające się lub splątane
Nakładające się produkty stwarzają problemy zarówno w percepcji, jak i w ekstrakcji. System wizyjny musi określić, który produkt jest dostępny, a robot musi go usunąć, nie ciągnąc, nie przeciągając ani nie zakłócając sąsiadujących obiektów. Splątane, elastyczne produkty stwarzają jeszcze większy problem, ponieważ usunięcie jednego przedmiotu może spowodować zmianę położenia kilku innych. Aplikacje te należy zwykle traktować jako problemy-testujące wykonalność, a nie zakładać, że samo dodatkowe programowanie je rozwiąże.
Niespójne odstępy
Rozstaw produktów może również określić, czy teoretyczna prędkość robota typu pick and place przekłada się na rzeczywistą przepustowość. Rozważmy system zaprojektowany dla średniej szybkości produkcji 60 produktów na minutę. Sama ta średnia nie mówi inżynierowi, czy robot może przetworzyć rzeczywisty strumień produktu.
Jeśli produkty docierają równomiernie, z szybkością jednego produktu na sekundę, aplikacja może zachowywać się zupełnie inaczej niż przenośnik, który dostarcza tę samą średnią prędkość w nieregularnych skupieniach. Podczas klastra więcej produktów może wejść do dostępnego okna kompletacji robota, niż jest on w stanie przetworzyć. Produkty mogą następnie wysunąć się poza osiągalny obszar śledzenia, zanim robot zakończy poprzednie kompletacje. Dlatego też średnia przepustowość może wyglądać akceptowalnie w arkuszu kalkulacyjnym, podczas gdy chwilowy przepływ produktów powoduje brak pobrań w produkcji.
Możliwe rozwiązania na poziomie-procesu obejmują kontrolę odstępów na etapie poprzedzającym, separację, akumulację, buforowanie, większe strefy śledzenia, wiele robotów i zmiany w procesie karmienia. To ilustruje ważną zasadę:Wydajność robota należy oceniać na podstawie rzeczywistego-przepływu produktu, a nie samej średniej przepustowości.
Śledzenie przenośnika i ograniczenia ruchu robota
Przenoszenie-zastosowań produktów powoduje kolejny poziom złożoności, ponieważ cel w dalszym ciągu zmienia pozycję, podczas gdy robot typu pick and place planuje i wykonuje swój ruch.
Przemysłowe systemy śledzenia przenośników-są specjalnie zaprojektowane do koordynowania ruchu robota z poruszającymi się produktami. Na przykład firma ABB dokumentuje funkcje śledzenia przenośników i przewidywanie-osiągalnych celów w przypadku zastosowań związanych z przenośnikami-o dużej prędkości. Jednakże śledzenie przenośnika nie eliminuje wszystkich ograniczeń ruchu.
Osiągalne okno śledzenia
Każda komórka robota ma praktyczny obszar, w którym można wykryć ruchomy cel, zbliżyć się do niego, wybrać go i usunąć. Jeśli produkt dotrze do końca dostępnego okna, zanim robot zakończy kompletację, szansa może zostać utracona.
Dostępny czas staje się krótszy w miarę wzrostu prędkości przenośnika, produktów zbliżających się do siebie, zwiększania się odległości robota, ruch pobierania staje się bardziej złożony, wzrastają opóźnienia w widzeniu lub komunikacji, a trudne chwytanie wymaga wolniejszego podejścia lub osiadania. Z tego powodu maksymalnej prędkości cyklu robota nie należy traktować to samo, co przepustowość produkcji.
Przyspieszenie jest tak samo ważne jak prędkość maksymalna
Robot typu pick and place może mieć wysoką określoną prędkość maksymalną, której nie można osiągnąć podczas krótkich ruchów-i-miejsca. Rzeczywiste cykle obejmują przyspieszanie, zwalnianie, ruchy zbliżania, czas chwytania, czas zwalniania, ograniczenia ścieżki i logikę sterowania. Dlatego też zastosowania kompletacji na krótkich-odległościach i przy dużej-szybkości należy oceniać na podstawie reprezentatywnych ścieżek ruchu, a nie polegać wyłącznie na specyfikacjach prędkości głównej.
Zachowanie odzyskiwania wpływa również na przepustowość
Nominalny czas cyklu opisuje udane cykle.
Wydajność produkcji zależy również od tego, co stanie się po nieudanej.
Na przykład:
Czy system ponownie podejmuje próbę tego samego wyboru?
Czy wybiera inny produkt?
Czy nieudany chwyt powoduje zatrzymanie linii?
Czy system może zostać automatycznie przywrócony?
Czy operator musi usunąć problematyczny produkt?
System o szybkim cyklu nominalnym, ale z częstymi interwencjami ręcznymi, może zapewnić niższą efektywną produktywność niż nieco wolniejszy system pick and place ze stabilnym, autonomicznym odzyskiwaniem.
Wysoka zmienność SKU może zmniejszyć wydajność automatyzacji
Robot może technicznie być w stanie pobierać wiele różnych produktów, a jednocześnie być nieefektywny operacyjnie. Wysoka zmienność SKU wpływa nie tylko na rozpoznawanie wzroku. Różne produkty mogą wymagać zmian w punktach chwytania, przyssawkach lub palcach, prędkości robota, kątach podejścia, przepisach widzenia, wzorcach rozmieszczenia, mocowaniach, ustawieniach ładunku,-zasadach jakości specyficznych dla produktu.
Kluczowym pytaniem nie jest zatem po prostu:Czy robot może wybrać każdy SKU?
Lepszym pytaniem jest:Czy kompletny system może obsłużyć wymaganą mieszankę SKU bez nadmiernego czasu przezbrajania, złożoności narzędzi lub interwencji operatora?
Na przykład zautomatyzowana komórka może być technicznie zdolna do obsługi dziesięciu rodzin produktów. Jeśli jednak przejście z jednej rodziny na drugą wymaga ręcznych zmian narzędzi, regulacji osprzętu, rekonfiguracji systemu wizyjnego, wyboru programu i walidacji, całkowite obciążenie związane z przezbrojeniem może zmniejszyć wartość automatyzacji. W przypadku dużej różnorodności jednostek SKU obliczenia wykonalności powinny uwzględniać warunki operacyjne, a nie uwzględniać testy poszczególnych produktów w izolacji.
Jak przetestować ograniczenia Pick and Place przed zakupem sprzętu
Niektóre zastosowania robotyczne można ocenić na podstawie obliczeń inżynierskich i sprawdzonych kombinacji komponentów. Inne zasługują na testy fizyczne przed określeniem ostatecznego robota, chwytaka, systemu wizyjnego lub architektury ogniwa.
Testowanie wykonalności jest szczególnie cenne w przypadku produktów przezroczystych lub silnie odblaskowych, elastycznych torebek, toreb, tekstyliów lub produktów miękkich, powierzchni porowatych, szorstkich, tłustych, mokrych lub o mocno teksturowanej powierzchni, produktów ciasno upakowanych lub nakładających się, losowego-pobierania do pojemników, produktów o znacznych różnicach wymiarów lub opakowań, zastosowań z wieloma jednostkami SKU korzystającymi z tego samego narzędzia, produktów delikatnych lub-wrażliwych na uszkodzenia, szybkiego-zbierania na przenośniku, produktów o nieprzewidywalnej orientacji lub prezentacji. Przydatny test wykonalności powinien zrobić więcej niż tylko wykazać, że robot może wybrać jedną idealną próbkę.
|
Zasada testowania |
Opis |
|
Używaj reprezentatywnych produktów |
Testowanie powinno uwzględniać zmiany oczekiwane podczas produkcji. W zależności od zastosowania mogą to obejmować różnice w wymiarach, kolorze, wykończeniu powierzchni, poziomie napełnienia, stanie opakowania, orientacji, zanieczyszczeniu, wilgoci i tolerancji produkcyjnej. Testowanie tylko najłatwiejszej próbki może stworzyć fałszywą pewność. |
|
Przetestuj powtarzane cykle |
Jeden udany wybór dowodzi, że wybór jest fizycznie możliwy. Nie oznacza to, że proces jest-gotowy do produkcji. Aby wykryć sporadyczne awarie i ustalić, czy problemy występują w określonych warunkach produktu lub prezentacji, potrzebne są powtarzane próby. |
|
Mierz więcej, niż wybieraj sukcesy |
Test wykonalności powinien oceniać wskaźniki istotne dla rzeczywistych wymagań produkcyjnych, w tym:- współczynnik udanych kompletacji, czas cyklu, nieudane pobrania, nieprawidłowe uchwyty, upuszczone produkty, uszkodzenia produktu, problemy z widzeniem, czas powrotu do zdrowia, interwencje operatora, wydajność w przypadku reprezentatywnych jednostek SKU. |
Nie ma uniwersalnego akceptowalnego współczynnika powodzenia ani marginesu-cyklu dla każdego zastosowania automatycznego kompletowania. Prawidłowy próg zależy od wymagań produkcyjnych, dalszych konsekwencji, ekonomiki pracy, wymagań jakościowych, dostępnego buforowania i kosztu awarii. Próg ten należy zatem określić przed rozpoczęciem badań, a nie wybrać go po poznaniu wyników.
Kiedy robot Pick and Place może nie być najlepszą opcją
Nie każdy trudny proces obsługi należy rozwiązać poprzez dodanie bardziej zaawansowanego robota. Czasami ograniczeniem jest sam proces.
| Warunek ograniczający | Opis |
|---|---|
| Bardzo niski wolumen produkcji | Produkcja na małą skalę nie wyklucza automatycznie automatyzacji, ale szeroko zakrojone prace inżynieryjne i integracja mogą być trudne do uzasadnienia, gdy istniejące zadanie ręczne jest proste, bezpieczne i szybkie. Decyzja powinna opierać się na całym uzasadnieniu biznesowym, a nie na samych możliwościach robota. |
| Brak powtarzalnej metody chwytania | Automatyzacja staje się trudna, gdy produktu nie można w stabilny sposób zlokalizować, uzyskać do niego dostępu, uchwycić, przenieść i zwolnić. Jeśli stan powierzchni i kształt produktu różnią się tak bardzo, że żadna metoda chwytania nie będzie skuteczna, projekt może wymagać zmiany prezentacji produktu lub opakowania, zanim dalsza optymalizacja robota będzie miała sens. |
| Nadmierny ludzki osąd | Niektóre zadania w dużym stopniu zależą od ludzkiej interpretacji i manipulacji. Elementy silnie splątane, niestabilne, losowo powiązane lub nieprzewidywalne mogą wymagać od operatora podejmowania nowej decyzji dotyczącej manipulacji w niemal każdym cyklu. Zautomatyzowanie takich aplikacji nie jest automatycznie niemożliwe, ale rosnącą złożoność techniczną należy uzasadnić wartością, jaką tworzy automatyzacja. |
| Nadmierne wymagania dotyczące przezbrojeń | Robot elastyczny technicznie nie gwarantuje elastycznego systemu produkcyjnego. Jeśli każda zmiana SKU wymaga znacznej ręcznej regulacji, zmiany narzędzi, wymiany osprzętu, przeprogramowania lub walidacji, bardziej praktyczny może okazać się proces ręczny lub częściowo zautomatyzowany. |
| Słaba ekonomika automatyzacji | Wykonalność techniczna i wykonalność komercyjna to różne kwestie. System może z powodzeniem wybrać produkt, choć nadal będzie nieodpowiedni, jeśli uwzględni się całkowity koszt wdrożenia, konserwację, przestoje, wymagania dotyczące zmiany, potrzeby kadrowe i oczekiwany zwrot. W takich przypadkach lepszym rozwiązaniem inżynieryjnym może być poprawa prezentacji produktu na etapie początkowym, przeprojektowanie interfejsu chwytania, automatyzacja tylko najbardziej powtarzalnej części procesu, połączenie operacji ręcznych i robotycznych oraz zachowanie istniejącego procesu ręcznego. |
Jak zmniejszyć ograniczenia pick and place
Nie zawsze najskuteczniejszym rozwiązaniem jest mocniejszy robot. Wiele problemów związanych z kompletacją za pomocą robota można ograniczyć, usprawniając proces wokół robota typu pick and place.
Przed zwiększeniem szybkości robota lub złożoności obrazu oceń, czy aplikację można uprościć poprzez kontrolowane rozmieszczenie produktów, lepsze oświetlenie, spójne tła, lepszą orientację produktu, wyodrębnienie, bardziej dostępne powierzchnie chwytne, odpowiednie oprzyrządowanie-końców-ramion, zmniejszoną liczbę wymian-specyficznych dla SKU, lepsze buforowanie i kontrolę przenośnika.
Celem powinno być stworzenie powtarzalnego procesu, który robot typu pick and place będzie mógł niezawodnie wykonać. Prostszy i bardziej kontrolowany proces fizyczny często tworzy solidniejszy system automatyzacji niż wymaganie od robota, systemu wizyjnego i oprogramowania kompensacji nieograniczonej zmienności.
Często zadawane pytania: Ograniczenia dotyczące pick and place
Wniosek
Najważniejszeograniczenia typu „pick and place”.rzadko są definiowane wyłącznie na podstawie specyfikacji robota typu pick and place. Skuteczna kompletacja za pomocą robota zależy od pełnej interakcji pomiędzy produktem, systemem wizyjnym, chwytakiem, ruchem robota, przenośnikiem, prezentacją na wejściu, zmiennością produkcji i wymaganiami operacyjnymi. Robot o wystarczającym udźwigu, zasięgu i prędkości nominalnej może nadal działać słabo, gdy produkty nie są widoczne w sposób ciągły, powierzchnie chwytne są zawodne, dostęp jest ograniczony, produkty docierają w nieprzewidywalny sposób lub zmiany SKU powodują nadmierną złożoność operacyjną.
W przypadku trudnych zastosowań najlepszym podejściem jest wczesne zidentyfikowanie tych ograniczeń i przetestowanie reprezentatywnych produktów przed zakupem kompletnego systemu.
Celem nie jest po prostu udowodnienie, że robot może dokonać udanego wyboru. Należy określić, czy cały proces może powtórzyć ten proces w sposób niezawodny, przy wymaganej wydajności produkcyjnej i w warunkach, które faktycznie będą panować w hali produkcyjnej.
Gotowy do wdrożenia robotycznego pick and place?
Niezależnie od tego, czy unowocześniasz automatyzację końca linii, czy szukasz niezawodnego dostawcy-i{1}}umieszczania robotów, skontaktuj się z RBTIC, aby uzyskać bezpłatne niestandardowe rozwiązania-i-umieszczenia oraz projekty układów lub zarezerwować wycieczkę po fabryce.