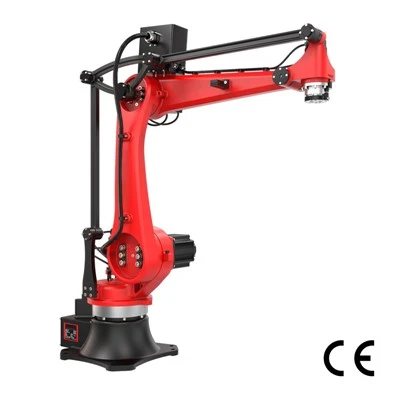
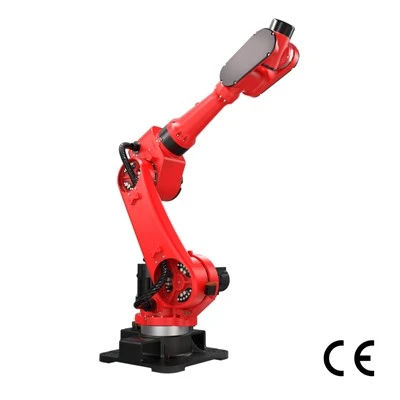
A wybierać I umieść robotanadaje się do scenariuszy-wielokrotnej-obsługi materiałów, w tym pakowania, sortowania, wybierania pojemników, montażu, kontroli i obsługi maszyn, i obsługuje takie branże, jak produkcja, pakowanie, logistyka, przetwórstwo żywności i elektronika. Zastępuje-pracochłonną pracę ręczną, poprawia wydajność linii produkcyjnej i ogranicza-błędy spowodowane przez człowieka.
Wybierz-i-automatyzacjętworzy największą wartość, gdy przepływ produktów można przełożyć na powtarzalny problem inżynieryjny:co przybywa, co robot musi z tym zrobić, czego oczekuje dalszy proces i jakie ograniczenie decyduje o powodzeniu.To ograniczenie zmienia się w zależności od aplikacji. Komórka pakująca może być ograniczona przepustowością i obsługą produktu, natomiast kompletacja pojemników może w większym stopniu zależeć od percepcji i-bezkolizyjnego wyodrębniania.
Jeśli planujesz automatyzację „wybierz i umieść”-, zapoznaj się z niąSeria robotów RBTIC typu pick-i-umieszczanaaby przejrzeć konfiguracje i specyfikacje.
Pakowanie i pakowanie skrzynek dla robotów Pick and Place
W przypadku pakowania i pakowania w pudełkach wejściowym jest zazwyczaj strumień pojedynczych produktów przybywających w kontrolowanych odstępach lub z pewnymi różnicami w położeniu i orientacji. Thewybierz i umieść robotmusi zidentyfikować każdy produkt, wybrać go bez uszkodzeń, w razie potrzeby odpowiednio go zorientować i umieścić na określonej tacy, kartonie lub opakowaniu według wzoru. Wynik nie jest już pojedynczym przedmiotem, ale zorganizowanym układem, który może zostać zaakceptowany w dalszym procesie pakowania.
Na przykład produkty szybko przemieszczające się na przenośniku mogą wymagać pogrupowania w rzędy przed załadowaniem do skrzynki. Robot musi utrzymywać wymagany wzór, dotrzymując kroku przepływowi przychodzącego produktu.
Kluczowe wymagania są zazwyczajprzepustowość, delikatne chwytanie, stała orientacja i synchronizacja z dalszymi urządzeniami pakującymi.Szybki wybór i miejsce Sam robot nie wystarczy, jeśli produkty odkształcają się podczas chwytania lub jeśli indeksowanie skrzynek nie może być zsynchronizowane z przychodzącym produktem.

Robotyczne sortowanie i realizacja zamówień

Sortowanie robotyczne rozpoczyna się od produktów, które należy zidentyfikować i skierować do różnych miejsc docelowych, a nie umieszczać w jednej, powtarzającej się lokalizacji. Dane wejściowe mogą zawierać wiele jednostek SKU przechodzących przez wspólny przenośnik lub proces realizacji. Zadaniem robota typu „pick and place” jest zidentyfikowanie przedmiotu, powiązanie go z właściwym miejscem docelowym, śledzenie jego położenia, pobranie go i umieszczenie w odpowiedniej torbie, zsypie, pojemniku na zamówienie lub na dalszym pasie.
Wynik zależy zatem w równym stopniu od logiki decyzyjnej, jak i od ruchu fizycznego. Zrobotyzowany system sortowania lub automatyzacji realizacji zamówień może potrzebować danych z kodów kreskowych,-wizualizacyjnej identyfikacji SKU, informacji o magazynie lub zamówieniu oraz przypisania miejsca docelowego w czasie rzeczywistym-, zanim robot będzie mógł dokonać pobrania.
Złożoność sortowania nie jest zatem wyłącznie kwestią szybkości robota. Brak identyfikacji, niewłaściwa decyzja o trasie lub utrata odniesienia do śledzenia mogą spowodować błąd, nawet jeśli sam pick mechaniczny jest doskonały.
Roboty Pick and Place do kompletacji pojemników
Kompletacja pojemników rozpoczyna się od jednej z najmniej ustrukturyzowanych form prezentacji produktu: wielu części zajmujących ten sam pojemnik o losowej pozycji i orientacji. Produkty mogą nakładać się na siebie, kryć, znajdować się na różnych głębokościach lub mieć tylko częściowo dostępne powierzchnie. Dlatego robot nie może po prostu zlokalizować środka obiektu i ruszyć w jego stronę.
Zamiast tego wybierz i umieść systemmusi wykryć dostępny przedmiot, ocenić jego-trójwymiarową pozycję, zidentyfikować możliwy do uchwycenia punkt i określić, czy chwytak może zbliżyć się do niego i go wyciągnąć bez kolizji z sąsiednimi produktami lub ścianami pojemnika.
Na przykład część może być wyraźnie widoczna z góry, ale nadal niemożliwa do usunięcia, ponieważ inny element zatrzymuje jedną stronę lub blokuje wymagane podejście chwytaka. Skuteczne wybieranie pojemników zależy od całej sekwencji od postrzegania-do-wyjęcia, a nie tylko od tego, czy kamera może rozpoznać obiekt.
Właśnie dlatego pobieranie z nieustrukturyzowanych pojemników jest zwykle znacznie trudniejszym problemem w automatyzacji niż pobieranie tych samych komponentów ze stałych tac.

Roboty Pick and Place do precyzyjnego montażu
Podczas montażu ważną kwestią nie jest to, czy robot może wybrać komponent, ale czy może go umieścić lub włożyć w granicach tolerancji wymaganych do następnej interakcji mechanicznej.
Materiałem wejściowym jest zwykle komponent dostarczany z tacy, podajnika, przenośnika lub urządzenia. Robot wybiera ten komponent, ustala wymaganą orientację i przesuwa go do pozycji montażowej. Wyjściem może być część umieszczona w elemencie ustalającym, złącze włożone do gniazda lub jeden element zamontowany w innym.
Wymagania mogą obejmowaćtolerancja umieszczenia, kąt wstawienia, dokładność mocowania, orientacja części i kontrolowana siła docisku.Element umieszczony w odległości kilku milimetrów może być akceptowalny w przypadku prostego przenoszenia, ale całkowicie nieodpowiedni w przypadku procesu ciasnego wstawiania.
Tam, gdzie znaczenie mają warunki kontaktu, wykrywanie siły może pomóc wykryć osadzenie, opór lub niewspółosiowość, zamiast polegać wyłącznie na pozycji. Dlatego aplikacje montażowe łączą wydajność wybierania-i-miejsca bezpośrednio z tolerancjami i mechanicznym zachowaniem procesu łączenia.

Automatyzacja pick and place do kontroli i obsługi odrzutów

A wybierz i umieść robotanie zawsze samodzielnie wykonuje operację produkcyjną. Może również połączyć kontrolę z fizyczną obsługą produktu. Typowa sekwencja rozpoczyna się, gdy kamera lub inny system kontroli ocenia produkt pod kątem takich cech, jak obecność, orientacja, wymiary, stan powierzchni, położenie etykiety lub kompletność montażu.
Wynik kontroli klasyfikuje przedmiot. Następnie robot wykorzystuje tę klasyfikację do określenia wydajności fizycznej: akceptowalny produkt przechodzi do następnego procesu, natomiast produkt, który nie spełnia wymagań, może zostać umieszczony w pojemniku na odrzuty, w stacji przerobu lub na oddzielnym pasie przenośnika.
Zadaniem robota jest zatem sprawdzenie lub otrzymanie danych z kontroli → klasyfikacja → wybór → trasa zgodnie z wynikiem.
System musi zapewniać, że produkt fizycznie usunięty lub przekierowany jest tym samym produktem, który został powiązany z wynikiem kontroli. To sprawiaintegracja kontroli wizyjnejjest zarówno problemem śledzenia i koordynacji, jak i problemem ruchu robota.
Obsługa maszyn w celu integracji Pick and Place
Obsługa maszyn różni się od zwykłej kompletacji za pomocą przenośnika, ponieważ polega na pobieraniu i umieszczaniu robot musi koordynować bezpośrednio z innym elementem wyposażenia produkcyjnego.
Dane wejściowe mogą stanowić część surową, półfabrykat, odlew lub-półprodukt oczekujący przed maszyną CNC, prasą, stanowiskiem testowym lub inną maszyną procesową. Robot pobiera część, czeka, aż maszyna osiągnie właściwy stan, otwiera obszar załadunku lub łączy się z nim i umieszcza część w uchwycie, uchwycie, gnieździe lub pozycji narzędziowej. Po przetworzeniu należy wybrać i umieścić robot może rozładować gotowy element i przekazać go do kontroli, mycia, pakowania lub do następnej maszyny.
Robot nie może po prostu przybyć wtedy, gdy jest gotowy; jego ruch musi być skoordynowany z drzwiami, zaciskami, cyklami maszyny, sygnałami bezpieczeństwa i-obecnymi warunkami części. Skuteczny system obsługi maszyn to zatem zintegrowana sekwencja produkcyjna, a nie izolowane zadanie obsługi robota.

Kluczowe czynniki wykonalności w zastosowaniach robotów Pick and Place
|
Aplikacja |
Typowe wejście |
Podstawowe wymagania systemowe |
Główne wąskie gardło |
Branże docelowe |
|
Opakowanie i opakowanie |
Zamówione/częściowo-różne produkty na przenośniku |
Wydajność, delikatne chwytanie, kontrola orientacji, synchronizacja linii |
Uszkodzenie chwytaka, słaba synchronizacja linii |
Opakowania, przetwórstwo spożywcze, towary konsumpcyjne |
|
Sortowanie i realizacja zamówień |
Mieszane-przychodzące części SKU |
Identyfikacja SKU, śledzenie części, logika miejsca docelowego |
Błędna identyfikacja, śledzenie utraty |
Logistyka,-realizacja handlu elektronicznego |
|
Wybieranie pojemników |
Losowa-orientacja nakładających się części w pojemnikach |
Wizja 3D, szacowanie pozycji,-planowanie ścieżki bez kolizji |
Złożone nakładanie się części, ograniczony dostęp do chwytania |
Części samochodowe, Produkcja sprzętu komputerowego |
|
Precyzyjny montaż |
Komponenty z tac/podajników/przenośników |
Tolerancja umieszczenia, kontrola siły wstawiania, dokładność orientacji |
Wąskie tolerancje połączenia mechanicznego |
Elektronika, montaż podzespołów samochodowych |
|
Kontrola i obsługa odrzutów |
Wstępnie-poddawane kontroli produkty przychodzące |
Kontrola-łączenia danych robota, identyfikowalność, dokładne wyznaczanie tras |
Niezgodność między wynikiem kontroli a częścią fizyczną |
Żywność, elektronika, produkcja ogólna |
|
Opieka nad maszynami |
Surowe półprodukty/półprodukty- |
Komunikacja IO maszyny, synchronizacja cykli, blokada bezpieczeństwa |
Słaba koordynacja pomiędzy robotem a urządzeniami procesowymi |
Obróbka CNC,-obróbka pras, stanowiska testowe |
Chwilawybierać-I-umieszczać robotyobejmują szeroki zakres zadań-obsługi materiałów, nie każdy przypadek użycia jest jednakowo złożony. Proste zadania przenoszenia ze stałych pozycji można stosunkowo łatwo zautomatyzować. Z kolei kompletacja pojemników,-precyzyjny montaż i obsługa maszyn wymagają głębszej integracji z maszynami wizyjnymi, wykrywającymi siłę lub-maszynami produkcyjnymi innych firm.
Przed wyborem sprzętu zespoły projektowe powinny zdefiniować warunki wejściowe produktu, wymaganą jakość wyjściową i prawdziwe wąskie gardło procesu, zamiast skupiać się wyłącznie na danych dotyczących prędkości robota lub ładunku z arkuszy danych. Właściwa ocena aplikacji z góry zmniejsza ryzyko integracji i gwarantuje, że system-podnieś-miejsce zapewni oczekiwaną wartość-linii produkcyjnej.
Gotowy do wdrożenia robotycznego pick and place?
Niezależnie od tego, czy unowocześniasz automatyzację końca linii, czy szukasz niezawodnego dostawcy-i{1}}umieszczania robotów, skontaktuj się z RBTIC, aby uzyskać bezpłatne niestandardowe rozwiązania-i-umieszczenia oraz projekty układów lub zarezerwować wycieczkę po fabryce.
Często zadawane pytania dotyczące aplikacji robotów typu „pick-i{1}}umieść”.