AKompletna komórka robota
Kompletna cela robotyczna składa się z ramienia robota oraz niestandardowego osprzętu i pełnej gamy zautomatyzowanego sprzętu dostosowanego do konkretnych scenariuszy zastosowań.
Efektory końcowe i chwytaki niestandardowe

Oto część, która po cichu decyduje o projektach:efektor końcowy. Ramię ustawia chwytak w odpowiednim położeniu; chwytak wykonuje rzeczywistą pracę, co czyni go najbardziej niedocenianym elementem ogniwa. Dobór narzędzi zależy od przedmiotu obrabianego: chwytaki pneumatyczne lub elektryczne do ogólnego przenoszenia materiałów, chwytaki podciśnieniowe do płaskich przedmiotów, chwytaki magnetyczne do części z metali żelaznych oraz szybko-wymieniacz narzędzi do przełączania-wielu zadań na jednym ramieniu robota.
Ponieważ rzeczywiste części bardzo się od siebie różnią, normą nie jest specjalny robot-ale standardowe ramię plusniestandardowy chwytakzbudowany z twojej strony. W tym miejscu projekty kończą się niepowodzeniem: jeśli określisz idealne ramię, ale przykręcisz niewłaściwy chwytak, czas cyklu i spadek wydajności. Wybór ramienia to łatwa połowa; Chwytak jest miejscem ryzyka.
Wizja, czujniki i prezentacja części
Wizja jest ekscytująca, więc najpierw porozmawiajmy o niej. Naprawdę potrzebujeszrobota wizyjnego maszynowegogdy części docierają w nieprzewidywalny sposób,-w przypadkowych miejscach w koszu, produkty mieszane, orientacja, której nie możesz zagwarantować. Ale jeśli przychodzące części można zlokalizować za pomocą tacy, gniazda lubmocowanie robota, dobra oprawa jest prawie zawsze tańsza i bardziej niezawodna niż kamera. Vision zwiększa rzeczywiste koszty: sprzęt, dostrajanie oraz bieżące oświetlenie-i-koszty konserwacji-wymiany żarówki lub umożliwienia przesunięcia światła słonecznego i dryftu kalibracji.
Zatem szczere pytanie nie brzmi: „czy powinniśmy dodać wizję”, ale „czy możemy zamiast tego poprawić prezentację części?” Rozwiązuj prezentację za pomocą urządzenia, gdzie tylko możesz; sięgaj po wizję tylko wtedy, gdy części naprawdę nie stoją nieruchomo.
Urządzenia peryferyjne
Ramię robota to tylko jedna linia na liście materiałów. To właśnie urządzenia peryferyjne robota przekształcają go w w pełni funkcjonalną celę spawalniczą.
Pozycjoner
Pozycjoner przechyla lub obraca obrabiany przedmiot, umożliwiając ramieniu robota dostęp do powierzchni, które w innym przypadku byłyby nieosiągalne.
Tor 7. osi
Szyna siódmej osi to system szynowy, na którym znajduje się cały robot, zwiększający jego zasięg roboczy na duże odległości lub na wielu stanowiskach pracy.
Przenośnik
Przenośnik transportuje przychodzące surowe części i wychodzące gotowe detale, ustalając rytm pracy celi robota.
Podajnik / zbiornik
Podajnik lub lej zasypowy dostarcza surowe elementy w spójnym położeniu, umożliwiając ramieniu robota niezawodne lokalizowanie i pobieranie części.
Szafa sterownicza
W szafie sterowniczej znajduje się sterownik, serwonapędy i moduły we/wy obsługujące całą celę robota.
Dopływ powietrza
Zasilanie powietrzem zapewnia sprężone powietrze do chwytaków pneumatycznych i uchwytów zaciskowych. Często jest on niedoceniany, dopóki niewystarczające ciśnienie nie zakłóci produkcji.
Bezpieczeństwo i zgodność
Bezpieczeństwo robotanie jest jednym rozwiązaniem,-jest to dopasowanie strażnika do interakcji. Fizyczne ogrodzenie pasuje do w pełni zautomatyzowanej strefy, do której operatorzy nie wchodzą podczas pracy. Kurtyna świetlna pasuje tam, gdzie przychodzą i odchodzą operatorzy: przejdź przez wiązkę, a ogniwo się zatrzyma. Wymuszone-ograniczanie pasuje do rzeczywiście współdzielonej przestrzeni roboczej. Czynnik decydujący jest prosty: jak często i jak blisko ludzie muszą wchodzić do strefy? Cokolwiek wybierzesz, ocena ryzyka jest obowiązkowa wszędzie tam, gdzie dana osoba może dotrzeć do strefy roboczej i za każdym razem, gdy uruchamiasz nowy proces.
Cobot nie zwalnia Cię od-sprzętu współpracującego, który nadal go potrzebuje. Jest to część pracy integratora, a nie refleksja podejmowana na końcu.
Aby zapoznać się z obowiązującymi normami, patrz ISO 10218-1/2 i ISO/TS 15066 →
Integracja i sygnały
Robot rzadko pracuje sam,-musi rozmawiać z otaczającymi go maszynami i taka jest rozmowaintegracja robotów. Jej rdzeniem jestUścisk dłoni PLC: sygnały handlowe Twojego robota i prasy, CNC, formierki lub kontrolera linii-„Nie mam wątpliwości”, „Można bezpiecznie zamknąć”, „Część jest gotowa”-aby działały we właściwej kolejności, zamiast kolidować. Aby umożliwić bezproblemową komunikację między-urządzeniami, cały sprzęt komunikuje się za pomocą popularnych protokołów przemysłowych, takich jakSieć Ethernet/IPlub Profinet.
Warto przyswoić sobie kwestię: integracja nie polega na zainstalowaniu robota, lecz na zdobyciu pomieszczenia pełnego sprzętu umożliwiającego współpracę na zawołanie. To właśnie koordynacja,-a nie samo ramię-, jest najtrudniejszą częścią i to jest prawdziwy powód, dla którego projekt potrzebuje kogoś, kto zajmuje się integracją, a nie tylko kogoś, kto sprzedaje roboty.
Jak wygląda typowe wdrożenie
6 kroków
Typowyproces wdrażania robotaprzebiega w sześciu krokach, każdy z efektem końcowym.
Wymóg
Zdefiniuj część, cykl, układ i kryteria sukcesu.
Symulacja
Modeluj komórkę, aby udowodnić zasięg, czas cyklu i brak kolizji, zanim zostanie zbudowana.
Zbudować
Zamontuj ramię, chwytak, urządzenia peryferyjne i elementy sterujące.
FAT (test akceptacji fabrycznej)
Uruchom i podpisz komórkę na swoich częściach u producenta, zanim zostaną wysłane.
Zainstalować
Ustaw go na podłodze i podłącz media i sygnały.
SAT (test akceptacji miejsca) i szkolenia
Ponownie-sprawdź wydajność na miejscu, a następnie przeszkol swój zespół.
Co przygotować przed przybyciem robota
Sprawna instalacja zależy od tego, co będzie gotowe przed przybyciem ciężarówki. Rdzeńwymagania dotyczące instalacji robotapo Twojej stronie: przygotowane miejsce z podłogą lub fundamentem, które wytrzyma obciążenia i wibracje; zasilanie i sprężone powietrze docierają do ogniwa o odpowiedniej wartości znamionowej; i-łatwo przeoczyć-spójne przychodzące części, ponieważ ogniwo dostrojone do czystego, powtarzalnego materiału natknie się na zapasy, które się zmieniają.
Konserwacja i żywotność
Konserwacja robotajest lekki, ale nie opcjonalny. Przestrzegaj zaplanowanych okresów międzyobsługowych:-nasmaruj ponownie przekładnie redukcyjne oraz sprawdź kable i węże, które stale się wyginają, a najpierw zużywają. Okresowo-sprawdzaj powtarzalność, aby wychwycić dryf, zanim pojawi się on w Twoich częściach. Traktowane w ten sposób wysokiej jakości ramię przemysłowe ma długą żywotność-wiele lat produkcji-z reduktorami i wyposażeniem-a nie samym ramieniem, które jest wymieniane po drodze.
Trzy bardzo różne prace

Spawanie laserowe, pokrywy ze stali nierdzewnej
Cienkie nakładki ze stali nierdzewnej wymagają gładkich, nieprzerwanych spoin wzdłuż wyprofilowanych szwów krawędziowych. Palnik spawalniczy musi utrzymywać dokładnie stały kąt w stosunku do złącza przez cały cykl spawania.
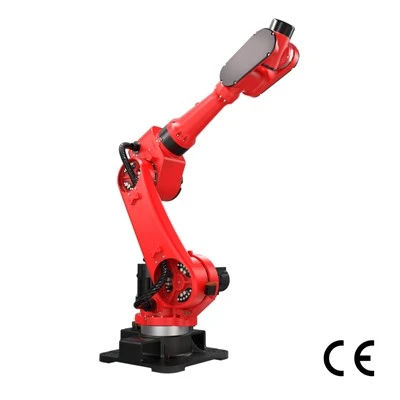
Podstawowe funkcje pozycjonowania nie umożliwiają śledzenia zakrzywionych konturów przy blokowaniu stałego kąta palnika. Dlatego smukłe, sześcioosiowe-ramię robota na nadgarstek było obowiązkowe, a nie tylko opcjonalne.
Układ komórki robota
Zsynchronizowany pozycjoner serwo zamienia obrabiane elementy w dostępne pozycje spawania. Wewnętrzne prowadzenie kabli starannie oddziela wszystkie przewody od ścieżki spawania, aby wyeliminować zakłócenia.
Wynik końcowy
Cela zapewnia spójne, jednolite spoiny laserowe na całej-długości szwów. Wszystkie wskaźniki wydajności są podpisywane podczas FAT z częściami dostarczonymi przez klienta-przed wysyłką.
Prasa Tending z dokładnością umieszczania ± 0,05 mm
Ta zautomatyzowana linia do obsługi-prasy wymagała stałego umieszczania części w matrycy z tolerancją ±0,05 mm w każdym cyklu. Ramię robota musi wchodzić i całkowicie wychodzić z prasy w doskonałej synchronizacji z ruchem siłownika.
Powtarzalność była tutaj decydującą cechą. - promień roboczy i prędkość jazdy były czynnikami drugorzędnymi. To ramię zostało wybrane, ponieważ powraca do każdej zaprogramowanej, wyuczonej pozycji z dokładnością ± 0,05 mm przy każdym pojedynczym skoku.
Konfiguracja komórki robota
Pneumatyczne oprzyrządowanie chwytaka zapewnia szybką obsługę części. Tymczasem czas blokady strefy bezpieczeństwa jest w pełni zsynchronizowany z prasą, zapewniając całkowite opuszczenie matrycy przez ramię przed zamknięciem formy.
Wynik końcowy
Ramię utrzymuje dokładność umieszczania wynoszącą ±0,05 mm w określonym czasie taktu, bez nieplanowanych przestojów prasy spowodowanych awarią robota.


Paletyzacja zakrzywionych sztywnych paneli
Sztywne, zakrzywione panele wymagały układania w stosy w stabilny układ palet, jednak ich nieregularna geometria oznaczała, że standardowe chwytaki-z-półek nie mogły niezawodnie chwycić części.
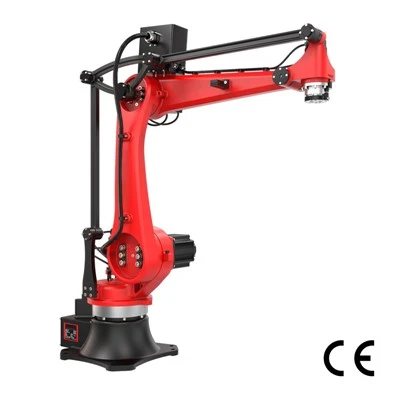
W przeciwieństwie do dwóch poprzednich zastosowań, wybór samego ramienia był prostą decyzją: 4-osiowy paletyzator obsługiwał wszystkie ruchy podnoszenia, obracania i umieszczania. Decydującym czynnikiem inżynieryjnym było zakończenie-oprzyrządowania-ramion, a nie robota – sam ten komponent wykonuje lub psuje każde zadanie paletyzacji.
Konfiguracja komórki robota
Zastosowaliśmy-niestandardowo obrobiony maszynowo chwytak wyprofilowany tak, aby pasował do krzywizny paneli, w połączeniu z dedykowanym programowaniem wzorów palet, aby zagwarantować stabilne układanie.
Wynik końcowy
Cela zapewnia stabilną, równomierną paletyzację zakrzywionych paneli bez spadających elementów, dzięki czemu operatorzy ręczni mogą zająć się innymi procesami produkcyjnymi.
Konkluzja
Kompletna komórka robota to system, a nie zakup. Pozycje ramion; chwytak, prezentacja części, strategia bezpieczeństwa i integracja sprawiają, że zadanie-jest realizowane według zdyscyplinowanej ścieżki od wymagań i symulacji po FAT, instalację, SAT i stałą konserwację. Taki jest wzór we wszystkich trzech powyższych konfiguracjach: ramię rzadko było najtrudniejszą częścią-ale poza, precyzja lub chwytak. Podaj nam swoją część, cykl i układ, a my określimy specyfikację całego-ramienia, chwytaka i integracji-komórki, a nie tylko robota.

Często zadawane pytania
Ile czasu zajmuje rozmieszczenie celi robota?
+
-
Składa się z sześciu etapów:-wymagania, symulacja, kompilacja, FAT, instalacja, SAT-zwykle trwa to od tygodni do kilku miesięcy. Niestandardowe narzędzia, złożoność symulacji i przeróbki FAT wydłużają czas. Instalacja z zasilaniem, powietrzem, fundamentami i stałymi częściami jest znacznie szybsza.
Jak wybrać integratora robotów?
Wybierz kogoś, kto sprawia, że Twój sprzęt współpracuje, a nie tylko sprzedaje ramię. Zapytaj: Czy symulujesz przed budowaniem? Obsługuje uzgadnianie i sygnały PLC? Sporządzić ocenę ryzyka? Podpisać się w FAT na naszych częściach? Sprzedawca odpowiada na temat robota; integrator o Twoim procesie.
Czy jedno ramię robota może obsłużyć wiele zadań?
+
-
Tak,-dzięki szybkozłączu-narzędzia, jedno standardowe ramię zmienia chwytaki i przemieszcza się między zadaniami. Limitem rzadko jest ramię; chodzi o to, czy chwytak, prezentacja części i cykl każdego zadania pasują do tej samej komórki. Zwykle prawdziwym pytaniem jest, jakiego chwytaka potrzebuje każde zadanie.