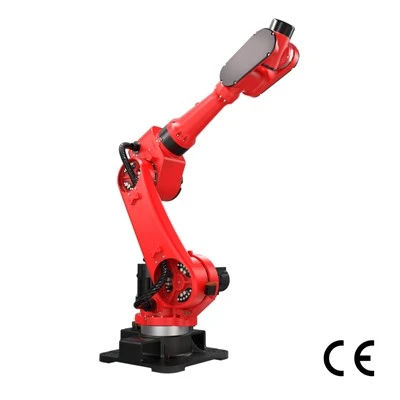
Podstawowe debugowanie ramienia robota: poruszanie robotem
Nowo zmontowane ramię robota jest jak dziecko uczące się chodzić; musisz najpierw nauczyć go podstawowych ruchów. Pierwszym krokiem jest kalibracja układu współrzędnych.-Użyj pilota do uczenia, aby zaznaczyć trzy punkty odniesienia na stole roboczym wtryskarki (np. środek formy, położenie-pobrania i położenie umieszczenia), aby ustalić przestrzenny układ współrzędnych dla robota. Następnie wykonaj:
Badanie ruchu stawu: Poruszaj każdym złączem indywidualnie, obserwując, czy zakres ruchu nie koliduje z pracą wtryskarki (np. czy ramię robota podczas obrotu nie koliduje z formą). Na koniec ustaw:
Prędkość ruchu: Początkowo zaleca się ustawienie jej na 30%-50%, stopniowo zwiększając prędkość w miarę nabywania przez robota większej sprawności.
Wskazówka: zainstaluj czerwony wskaźnik laserowy na końcu ramienia robota. Włączenie lasera podczas debugowania zapewnia bardziej bezpośredni wgląd w to, czy trajektoria-podnoszenia jest wyrównana z gniazdem formy.
Programowanie-podręczne: zmuszanie robota do myślenia
Program jest „mózgiem” robota, a jego podstawową logiką jest „czekaj-wybierz-miejsce-powrót”. Biorąc za przykład sześcioosiowe-ramię robota:
Oczekiwanie na sygnał: skonfiguruj czujnik podczerwieni lub interfejs we/wy. Gdy wtryskarka zakończy proces otwierania formy, wysyłany jest sygnał i robot rozpoczyna wykonywanie programu-pobierania części.
Akcja-pobierania części: podzielona na pięć etapów: „Zbliżanie się do formy (mała prędkość) → Otwieranie chwytaka → Wkładanie do gniazda → Zamknięcie chwytaka → Podnoszenie produktu”. Każdy krok wymaga ustawienia parametrów przyspieszenia i siły (np. ustawienia siły zamykania chwytaka na 2-5N, aby uniknąć uszkodzenia produktu).
Akcja rozmieszczenia: Ustaw współrzędne rozmieszczenia zgodnie z kolejnymi procesami (takimi jak pakowanie i przycinanie). W przypadku korzystania z przenośnika taśmowego czas umieszczania należy obliczyć synchronicznie z prędkością przenośnika.
Wykonanie pętli: Dodaj instrukcję „Powrót do pozycji początkowej” na końcu programu i ustaw warunki pętli (np. „Kontynuuj pracę do momentu odebrania sygnału stopu”).
Studium przypadku: Fabryka zabawek skróciła czas-kompletacji części pojedynczego produktu z 4,2 sekundy do 2,8 sekundy, optymalizując program-kompletacji części, zwiększając dzienną produkcję o 37%.
Ustawienia zabezpieczeń: Wykonywanie operacji „Zero ryzyka”
Bezpieczeństwo jest najważniejsze podczas kompletacji części przez robota. Wymagana jest podwójna ochrona:
Ochrona sprzętu: Zainstaluj czujniki optyczne poza zasięgiem roboczym ramienia robota. Gdy personel wejdzie do strefy niebezpiecznej, czujniki wysyłają sygnał, aby natychmiast zatrzymać ramię robota.
Ochrona oprogramowania: Ustaw w programie najwyższy priorytet „przycisku zatrzymania awaryjnego” (nawet jeśli w trakcie wykonywania programu zostanie naciśnięty przycisk zatrzymania awaryjnego, ramię robota zatrzyma się w ciągu 0,2 sekundy) i dodaj funkcję „wykrywania kolizji” (automatyczne zatrzymanie ramienia robota, gdy siła przekroczy ustawioną wartość).
Przypomnienie: Podczas fazy debugowania zaleca się noszenie kasku i okularów ochronnych oraz zlecenie nadzoru nad procesem specjalnej osobie, aby uniknąć nieoczekiwanych ruchów ramienia robota z powodu błędów programu.