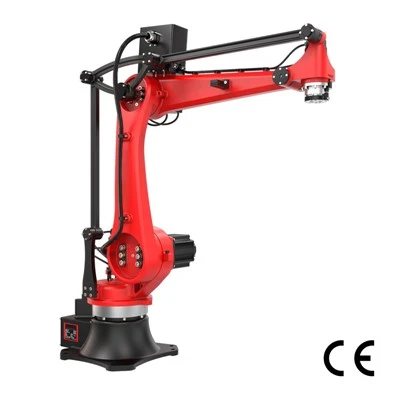
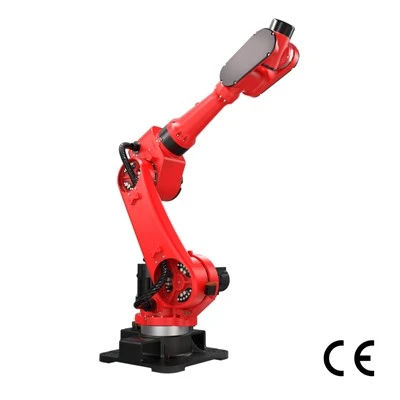
Roboty do transportu materiałów to maszyny przemysłowe stosowane w produkcji obrabiarek do automatycznego wykonywania operacji, takich jak załadunek, rozładunek, odwracanie przedmiotu obrabianego i przenoszenie sekwencji. Stanowią kluczowy element elastycznych systemów produkcyjnych i są szeroko stosowane w branżach takich jak motoryzacja, 3C (komputery, komunikacja i elektronika użytkowa) oraz odlewnictwo. Osiągają dokładność pozycjonowania ±0,1 mm dzięki pełnemu serwonapędowi i mogą dostosowywać się do detali o różnych kształtach, takich jak tarcze i długie wały, obsługując niezależne zbiorniki lub konfiguracje linii montażowych.
Maszyny te dzielą się na dwa typy: roboty przegubowe i roboty współrzędnych kartezjańskich. Roboty przegubowe mają zakres roboczy 620 mm-3503 mm i nośność od 3 kg do 700 kg; Roboty ze współrzędnymi kartezjańskimi mają przesuw poziomy od 10000 mm do 20000 mm i maksymalną nośność 1000 kg. Roboty współpracujące Yuejiang mają konstrukcję modułową, obejmującą ramię robota o dokładności ± 0,02 mm i możliwości szybkiej zmiany, zwiększając wydajność produkcji o 20–40%. Modele takie jak FANUC R-2000iB integrują funkcje wykrywania wzroku, umożliwiając bezpośrednią obsługę dużych przedmiotów i budowę elastycznych gniazd produkcyjnych. System sterowania obsługuje programowanie w trybie nauczania i programowanie w języku AS oraz komunikuje się ze sterownikiem PLC poprzez port szeregowy RS-232, aby uzyskać blokadę bezpieczeństwa i monitorowanie w czasie rzeczywistym.