A wybierać I umieść robotanie należy wybierać wyłącznie na podstawie ładunku i zasięgu. Technicznie wykonalny system zależy od tego, czy robot może unieść cały ładunek, osiągnąć każdą wymaganą pozę, ukończyć pełny cykl z docelową szybkością, powtórzyć ruch w ramach tolerancji procesu, poradzić sobie z wymaganymi orientacjami, poradzić sobie ze sposobem, w jaki docierają produkty i działać niezawodnie w środowisku produkcyjnym.
Te siedem specyfikacji stanowi praktyczny punkt wyjścia dla zapytania ofertowego.
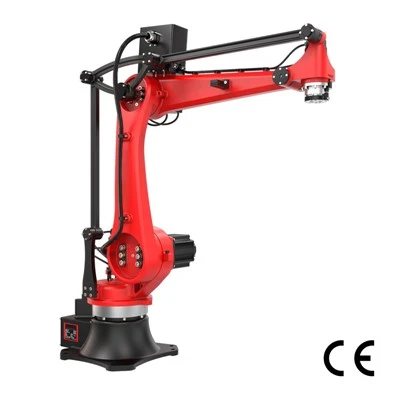
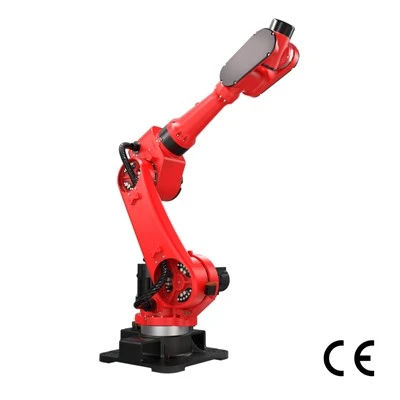
Jeśli planujesz automatyzację „wybierz i umieść”-, zapoznaj się z niąSeria robotów RBTIC typu pick-i-umieszczanaaby przejrzeć konfiguracje i specyfikacje.

Podnieś i umieść ładunek robota: Oblicz całkowite obciążenie
Pierwsze pytanie jest proste:jaką wagę musi miećwybierać I miejsce robot faktycznie przenosi podczas cyklu?
Wymagana ładowność to nie tylko masa produktu. Może obejmować:Produkt + chwytak + adapter/oprzyrządowanie + czujniki + odpowiednie kable lub dołączony sprzęt
Na przykład produkt o masie 3 kg obsługiwany przez 2 kg oprzyrządowania-końca-ramienia nie jest przeznaczony do zastosowań z ładunkiem o masie 3 kg. Zanim zostaną uwzględnione jakiekolwiek inne elementy montowane na nadgarstku, robot dźwiga już około 5 kg.
Należy również wziąć pod uwagę ładowność, pozycję robota i geometrię oprzyrządowania. Długie lub przesunięte narzędzie może wiązać się z innymi wymaganiami mechanicznymi niż kompaktowy ładunek o tej samej masie.
Przygotowując zapytanie ofertowe, należy podać wagę produktu oddzielnie od szacunkowej wagi EOAT. Nie wystarczy po prostu podać najcięższy produkt i założyć, że liczba ta reprezentuje wymagania robota.

Zasięg robota i obwiednia robocza: Sprawdź użyteczną przestrzeń roboczą
Zasięg robotaIkoperta robocza robotaopisywać różne rzeczy.
Maksymalny zasięg to najdalsza odległość, jaką robot może teoretycznie pokonać w określonych warunkach. Obwiednia robocza to trójwymiarowy-obszar, w którym robot może faktycznie wykonać użyteczny ruch.
To rozróżnienie ma znaczenie, ponieważ punkt może mieścić się w podanym maksymalnym zasięgu, a mimo to być trudny lub niemożliwy do użycia przy wymaganej orientacji narzędzia. Rzeczywisty obszar roboczy zależy od położenia punktów podnoszenia i umieszczania, miejsca montażu robota, wymaganych kątów podejścia, wymiarów chwytaków, ograniczeń połączeń, osłon, przenośników, osprzętu, maszyn i innego sprzętu.
Przydatnym sprawdzeniem-układu komórki jest zatem:
Baza robota → punkt pobrania → ścieżka przenoszenia → punkt umieszczenia → wymagana orientacja narzędzia
Wszystkie te warunki muszą mieścić się w użytecznej przestrzeni roboczej, a nie tylko w okręgu określonym przez maksymalny zasięg.
Układ komórek-z góry z rzeczywistymi wymiarami sprzętu jest często bardziej przydatny do wczesnego wyboru niż sama liczba zasięgu.

Czas cyklu robota Pick and Place i przepustowość
Kluczowym pytaniem nie jest: „Jak szybki jest robot?” To jest„Jak szybko musi zostać ukończonewybierać I miejsce komórka działa?”
Przydatnym pierwszym oszacowaniem jest:Wymagany czas cyklu ≈ dostępny czas produkcji ÷ wymagane kostki
Załóżmy na przykład, że linia musi wykonać 1200 pobrań w ciągu 60 minut dostępnego czasu produkcji:3600 sekund ÷ 1200 pobrań=3 sekund na wymagany pobór
Ten cel 3 s dotyczy całej sekwencji operacyjnej, a nie tylko podróży robota między dwoma punktami. Rzeczywisty cykl może obejmować wykrywanie produktu, przetwarzanie obrazu, ruch zbliżania, zamykanie chwytaka lub generowanie podciśnienia, potwierdzenie pobrania, podróż robota, zmiany orientacji, synchronizację przenośnika, rozmieszczenie, zwolnienie chwytaka, weryfikację i ruch powrotny. Obliczenia mogą stać się bardziej wymagające, jeśli jeden gotowy produkt wymaga pobrania wielu robotów. Operacja pakowania wytwarzająca 20 skrzynek na minutę może wydawać się umiarkowana, ale jeśli każde opakowanie wymaga sześciu indywidualnych rozmieszczeń, robot musi wykonać 120 udanych kompletacji na minutę.
Dlatego nigdy nie należy przeliczać maksymalnej prędkości producenta bezpośrednio na oczekiwaną wydajność produkcyjną. Szczytowa prędkość połączenia, maksymalna prędkość liniowa lub cykl wzorcowy nie reprezentują kompletnego zastosowania.
W przypadku kwalifikacji zdefiniuj wymaganepobrań na minutę, produktów na minutę, pobrań na gotową jednostkę, odległości przejazdu i głównych opóźnień procesów. Następnie oceń pełny modelowany cykl.
Powtarzalność robota a dokładność podnoszenia i umieszczania
DokładnośćIpowtarzalnośćsą powiązane, ale nie mają tej samej specyfikacji.
Dokładnośćopisuje, jak blisko robot typu pick and place może osiągnąć zadaną pozycję absolutną.Powtarzalnośćopisuje, jak konsekwentnie robot może powracać do tej samej pozycji w powtarzających się cyklach.
Wiele zastosowań typu „pick and place” w dużym stopniu zależy od powtarzalności. Jeśli produkt jest zawsze umiejscowiony w precyzyjnym uchwycie, a robot jest nauczony prawidłowych punktów podnoszenia i umieszczania, konsekwentny powrót do tych samych punktów może mieć większe znaczenie niż bezwzględne pozycjonowanie względem zewnętrznego układu współrzędnych.
Nie oznacza to jednak, że dokładność można zawsze ignorować.
Rzeczywiste wymagania zależą od lokalizacji produktu, sposobu kalibracji robota, tego, czy wizja koryguje pozycję docelową, sposobu odnoszenia się do osprzętu i tolerancji położenia, na jaką pozwala dalszy proces. Operacja pakowania w luźnej obudowie-może tolerować znacznie większe różnice niż wkładanie komponentu do ściśle dopasowanego zespołu. Zespoły zakupowe czasami porównują specyfikację dokładności jednego robota ze specyfikacją powtarzalności innego robota, tak jakby opisywały tę samą wydajność. Oni nie.
Prawidłowe pytanie brzmi:jakie zmiany położenia może tolerować rzeczywisty proces i jaka specyfikacja kontroluje ten wynik?

Ile osi potrzebuje robot Pick and Place?
Więcej osi nie czyni automatycznie robota lepszym. Dodatkowe osie zapewniają większą swobodę w kontrolowaniu pozycji i orientacji produktu. Mogą pozwolić robotowi na podejście z różnych kierunków, obrócenie produktu podczas przenoszenia lub poruszanie się wokół sprzętu blokującego bezpośrednią ścieżkę. Ta elastyczność może również wprowadzić dodatkowe programowanie,-planowanie ścieżki i złożoność integracji.
Przed wyborem architektury zadaj trzy praktyczne pytania:
Czy produkt wymaga odwrócenia lub znacznej zmiany orientacji?
Czywybierać I miejsce robot musi omijać przeszkody?
Czy wymagana orientacja w punkcie miejsca różni się od orientacji w punkcie wskazania?
Jeśli odpowiedź na wszystkie trzy pytania brzmi „nie”, prostsza architektura może skutecznie wykonać to zadanie. Jeżeli kilka z nich jest twierdzących, mogą być konieczne dodatkowe osie.
Liczba osi powinna zatem podążać za wymaganym ruchem, a nie stać się specyfikacją mającą na celu maksymalizację.
Prezentacja produktu i jej wpływ na wybór robota
Prezentacja produktu jest jednym z najsilniejszych czynników prognostycznych złożoności systemu „wybierz i- umieść”.
Z punktu widzenia selekcji można to postrzegać jako postęp:
Urządzenie stałe → Przenośnik indeksowany → Przenośnik ruchomy → Losowa pojedyncza warstwa → Losowy pojemnik
|
Wymiar karmienia |
Opis |
|
Stałe urządzenie |
Na pierwszym poziomie pozycja produktu jest definiowana mechanicznie. Robot może być w stanie używać ustalonych, nauczonych współrzędnych przy minimalnym wykrywaniu. |
|
Przenośnik indeksowany |
Indeksowany przenośnik wprowadza zmiany w czasie i położeniu, ale produkt nadal jest dostarczany do kontrolowanego miejsca pobrania. |
|
Ruchomy przenośnik |
Ciągle poruszający się przenośnik zwiększa wymagania dotyczące śledzenia. System musi koordynować ruch robota z celem, który zmienia pozycję podczas wybierania. |
|
Losowa pojedyncza warstwa |
Losowa prezentacja jednowarstwowa- dodaje kolejny poziom niepewności. Wizja może wymagać określenia indywidualnej pozycji i orientacji produktu oraz wybrania użytecznego punktu uchwytu. |
|
Losowy kosz |
Losowy pojemnik dodaje zmienność głębokości, okluzję, nakładające się obiekty, ograniczone podejścia i ryzyko kolizji. Dlatego przy wyborze robota może być konieczne uwzględnienie nie tylko zasięgu i ładunku, ale także zgodności czujników 3D, planowania chwytu, bardziej złożonych trajektorii i większego prześwitu wokół obszaru kompletacji. |
Ta drabina złożoności jest przydatna podczas kwalifikacji, ponieważ ten sam produkt może wymagać zupełnie innego systemu automatyzacji, w zależności wyłącznie od tego, w jaki sposób zostanie dostarczony. Nie określaj tylko „wybierz produkt X”. Sprecyzowaćjak produkt X jest prezentowany w momencie, gdy robot musi go wybrać.
Wymagania środowiskowe dla robotów Pick and Place
Środowisko produkcyjne może zmienić odpowiedni robot, narzędzia, czujniki i konstrukcję gniazda. Odpowiednie ograniczenia mogą obejmowaćzmywanie, kurz, wilgoć, żywność-wymagania dotyczące kontaktu, warunki w pomieszczeniu czystym, ekstremalne temperatury lub narażenie na korozję.
Warunki te mogą mieć wpływ na wymagane właściwości ochrony robota, materiały użyte w EOAT, odpowiednie smary, dobór kabli i złączy, ochronę czujników, obudowy kamer lub oświetlenia oraz sposób konstrukcji całej celi. Na przykład system wizyjny pracujący w pobliżu wilgoci lub przy agresywnym czyszczeniu może wymagać zasadniczo odmiennych rozwiązań w zakresie obudowy i montażu w porównaniu z tą samą kamerą zainstalowaną w suchym środowisku montażowym. Podobnie materiały do chwytania akceptowane w ogólnym postępowaniu przemysłowym mogą nie być odpowiednie w przypadku bezpośredniego kontaktu z żywnością lub kontroli zanieczyszczeń.
Dlatego też przydatność środowiskową należy określić przed wyborem sprzętu, a nie traktować go jako modyfikacji po ukończeniu projektu mechanicznego. Unikaj wybierania stopni ochrony lub specyfikacji materiałowych wyłącznie na podstawie ogólnych zasad. Wymaganie należy dopasować do rzeczywistych warunków pracy i czyszczenia, a następnie zweryfikować z dokumentacją producenta konkretnego sprzętu.
Lista kontrolna wstępnego wyboru- robota „Podnieś i umieść”.
Zanim zamówisz robota lub wycenisz-i{1}}system typu pick and place, zbierz następujące informacje:
|
Sprawdź element |
Szczegółowe wymagania |
|
Wymiary produktu |
Minimalna, maksymalna i ważna geometria |
|
Waga produktu |
Łącznie z najcięższym oczekiwanym wariantem |
|
Szacowana waga EOAT |
Chwytak, adapter, czujniki i dołączone oprzyrządowanie |
|
Wybierz lokalizację |
Współrzędne, wysokość, kierunek podejścia i otaczający sprzęt |
|
Miejsce lokalizacji |
Współrzędne, orientacja, tolerancja i interfejs końcowy |
|
Wymagana przepustowość |
Pobrania na minutę, produkty na minutę i pobrania na gotową jednostkę |
|
Zmiana orientacji |
Czy produkt musi się obracać, odwracać lub zmieniać kąt podejścia |
|
Metoda prezentacji |
Urządzenie, przenośnik indeksowany, przenośnik ruchomy, warstwa losowa lub pojemnik |
|
Środowisko |
Kurz, wilgoć, zmywanie,-kontakt z żywnością, pomieszczenie czyste, temperatura lub narażenie na korozję |
|
Liczba SKU i wymiana |
Liczba wariantów produktu i częstotliwość przełączania się między nimi komórki |
Im lepiej zdefiniowane są te dane wejściowe, tym łatwiej jest wyeliminować nieodpowiednie architektury robotów przed rozpoczęciem szczegółowego projektowania.
Gotowy do wdrożenia robotycznego pick and place?
Niezależnie od tego, czy unowocześniasz automatyzację końca linii, czy szukasz niezawodnego dostawcy-i{1}}umieszczania robotów, skontaktuj się z RBTIC, aby uzyskać bezpłatne niestandardowe rozwiązania-i-umieszczenia oraz projekty układów lub zarezerwować wycieczkę po fabryce.
Często zadawane pytania dotyczące specyfikacji robota Pick and Place