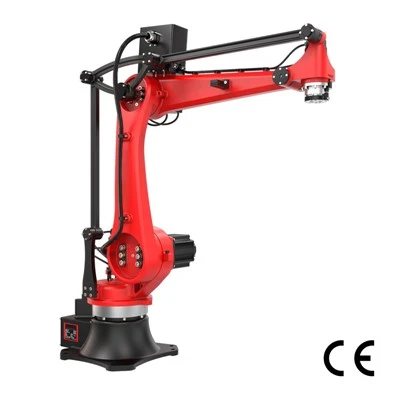
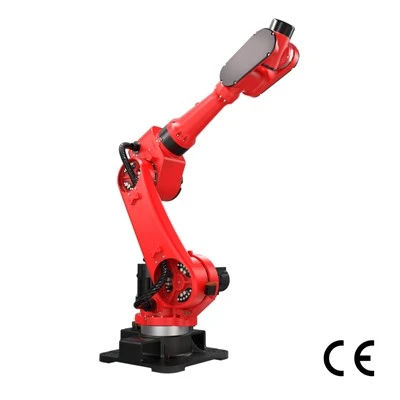
Wybierz-i-umieść roboty w 60 sekund
A wybierz-i-umieść robotato zautomatyzowany system, który podnosi przedmiot z jednego miejsca i umieszcza go w innym, zgodnie z zaprogramowaną lub wyliczoną sekwencją. Krótko mówiąc, wykrywa przedmiot, określa, gdzie i jak się z nim obchodzić, chwyta go, przesuwa i wypuszcza w docelowym miejscu.
Szybka definicja:Robot typu pick{0}}and{1}}wielokrotnie przenosi części, produkty lub opakowania pomiędzy określonymi lokalizacjami w procesach produkcyjnych, pakujących i logistycznych.
Podstawoweautomatyczne pobieranie i umieszczanieprzepływ pracy można podsumować następująco:
Wykryj → Zaplanuj → Wybierz → Przesuń → Umieść → Sprawdź

System najpierw wykrywa obiekt i jego położenie, a następnie planuje wymagany ruch. Wybiera obiekt, przenosi go w miejsce docelowe, umieszcza i sprawdza, czy operacja została wykonana zgodnie z oczekiwaniami, przed rozpoczęciem kolejnego cyklu. Ta sama podstawowa sekwencja pojawia się w zadaniach sięgających od przenoszenia komponentów pomiędzy etapami produkcji po załadunek zapakowanych towarów lub sortowanie przedmiotów w operacji logistycznej.
Jednak prawdziwe rozwiązanie-i-podnieś i umieść to coś więcej niż ramię robota. Kompletny system składa się z kilku komponentów, które muszą współpracować jako jedna skoordynowana komórka automatyzacyjna.
Jeśli planujesz automatyzację „wybierz i umieść”-, zapoznaj się z niąSeria robotów RBTIC typu pick-i-umieszczanaaby przejrzeć konfiguracje i specyfikacje.
Co składa się na kompletny system-i-miejsca typu pick i place?
Robot jest tylko częścią całościsystem wybierz-i-umieść. W praktyce Arobotycznywybierać I miejsce komórkałączy w sobie sześć warstw funkcjonalnych:ruch robota, chwytanie, wykrywanie, sterowanie, prezentacja materiału i bezpieczeństwo/integracja.
Każda warstwa rozwiązuje inny problem. Ramię robota musi dotrzeć do zadania, chwytak musi niezawodnie obsługiwać produkt, czujniki muszą identyfikować, co się dzieje, sterownik musi koordynować ruch, a otaczający sprzęt musi prezentować produkty w przewidywalny sposób. Systemy bezpieczeństwa, osłony, interfejsy i integracja sprawiają, że te komponenty działają jak jedna komórka produkcyjna.
To rozróżnienie ma znaczenie przy określaniu wyposażenia:Robot ≠ komórka robotyczna.Sprawne ramię robota może nadal dawać słabe wyniki, jeśli produktu nie można chwycić w sposób ciągły, pojawia się w sposób nieprzewidywalny lub nie można go zsynchronizować z resztą linii.

Wybierać I Miejsce Ramię robota
Thewybierz-i-miejsce ramię robotaokreśla, czy system może fizycznie osiągnąć wymagane pozycje podnoszenia i umieszczania, przenosząc niezbędny ładunek i utrzymując wymaganą orientację.
Liczą się cztery podstawowe specyfikacje:zasięg, ładowność, liczba osi i zakres pracy. Są ze sobą powiązane, ale nie są zamienne. Zasięg to maksymalny wysięg robota w określonych warunkach; nie oznacza to, że każdy punkt wewnątrz tego promienia jest jednakowo użyteczny. Rzeczywisty zakres pracy zależy od ograniczeń połączeń, pozycji montażowej, oprzyrządowania, otaczającego sprzętu i orientacji wymaganej w każdym punkcie.
Ładowność to także więcej niż masa produktu. Awybierz-i-umieść ramię robotamusi przenosić produkt wraz z chwytakiem, elementami montażowymi, czujnikami, wężami, kablami i innym wyposażeniem końcowym--ramienia. Produkt o masie 2 kg i oprzyrządowaniu o masie 4 kg nie jest zatem rozwiązaniem przeznaczonym do zastosowań z ładunkiem o masie 2 kg. Liczba osi wpływa na swobodę robota w orientacji produktu. Więcej osi zapewnia zazwyczaj większą elastyczność pozycjonowania, szczególnie tam, gdzie części muszą być obracane lub dojeżdżane pod różnymi kątami.
Koniec-oprzyrządowania ramion
Thechwytak typu „podnieś i umieść”.to fizyczny interfejs między robotem a produktem, a wiele zawodnych aplikacji kompletacji tak naprawdę powoduje problemy z chwytaniem, a nie problemy z robotem. Prawochwytak robotazależy od tego, w jaki sposób można kontaktować się z produktem, jak spójna jest jego powierzchnia i geometria, jak szybko należy się z nim obchodzić i co się stanie, jeśli jakość chwytu zmieni się podczas produkcji.
|
Typ chwytaka |
Najlepsze dla |
Kluczowe ograniczenie |
Typowe przykłady |
|
Próżnia |
Produkty z dostępnymi powierzchniami, które mogą stanowić niezawodne uszczelnienie |
Wydajność spada w przypadku porowatych, szorstkich, nieszczelnych, mocno zakrzywionych lub niestabilnych powierzchni |
Kartony, tace, materiały arkuszowe, towary pakowane |
|
Mechaniczny |
Części z powtarzalnymi krawędziami, powierzchniami lub elementami, które można zamocować |
Wymaga wystarczającego dostępu i może oznaczać, deformować lub uszkadzać wrażliwe produkty |
Części obrabiane, butelki, komponenty, opakowania sztywne |
|
Magnetyczny |
Produkty ferromagnetyczne, z którymi można kontaktować się z odpowiedniej powierzchni |
Ograniczone do kompatybilnych metali i może wymagać zarządzania-magnetyzmem resztkowym |
Półfabrykaty stalowe, płyty, elementy tłoczone |
|
Miękki chwyt |
Produkty delikatne, nieregularne lub łatwo odkształcające się |
Siła chwytu, prędkość, trwałość i zakres geometrii mogą być bardziej ograniczone |
Produkty spożywcze, opakowania elastyczne, delikatne komponenty |
Chwytanie próżniowe pokazuje, dlaczego dopasowanie do zastosowania ma znaczenie. Przyssawka może wydawać się odpowiednia, ponieważ produkt ma dużą płaską powierzchnię, ale porowatość, chropowatość powierzchni, ścieżki wycieków, stabilność kształtu, zanieczyszczenie i deformacja produktu mogą uniemożliwić niezawodne uszczelnienie próżniowe. Na przykład karton wykonany z porowatej tektury może zachowywać się zupełnie inaczej niż zamknięta plastikowa taca.
Chwytaki mechaniczne zapewniają kontakt dodatni, ale zależą od dostępnych funkcji chwytania i odpowiedniej siły zaciskania. Zbyt mała siła powoduje poślizg; zbyt duża ilość może zmiażdżyć, zabrudzić lub zniekształcić produkt. Chwytanie magnetyczne może być niezwykle proste w przypadku odpowiednich części stalowych, ale nie radzi sobie z materiałami nieżelaznymi-i może powodować problemy procesowe związane z magnetyzmem szczątkowym. Miękkie chwytaki mogą dopasowywać się do nieregularnych lub delikatnych obiektów, ale mimo to należy je sprawdzić pod kątem wymagań dotyczących częstotliwości cykli, obciążenia, zużycia i powtarzalności.
Dlatego właściwym pytaniem nie jest: „Który chwytak jest najlepszy?” Ale"Która metoda chwytania pozostaje niezawodna w przypadku rzeczywistej odmiany tego produktu?”
Wizja i odczuwanie
A wybierz i umieść system wizyjny robotainformuje automatykę, gdzie znajduje się obiekt i, jeśli to konieczne, w jaki sposób jest zorientowany. Inne czujniki mogą poinformować system, co się stanie, gdy robot fizycznie wejdzie w interakcję z tym obiektem.
W prostych zastosowaniachWizja 2Dmoże zlokalizować widoczne obiekty na płaszczyźnie obrazu, zazwyczaj podając położenie x-y i informacje o obrocie. Jest to przydatne, gdy produkty różnią się pozycją lub orientacją, ale ich odpowiednią geometrię można zidentyfikować z widoku kamery.Wizja 3Ddodaje informacje o głębokości lub wysokości. Staje się to przydatne, gdy system musi zrozumieć różnice w wysokości, kształcie powierzchni, ułożeniu lub mniej uporządkowanej prezentacji produktu.
Wykrywanie siły rozwiązuje inny problem. Wizja dostarcza przede wszystkim informacji o lokalizacji i orientacji; wykrywanie siły lub momentu obrotowego zapewnia informację zwrotną na temat kontaktu i interakcji. Może pomóc systemowi wykryć, czy element został prawidłowo osadzony, czy siła docisku mieści się w dopuszczalnych granicach lub czy zmienił się opór wstawiania.
Nie każda aplikacja wymaga wizji. Części utrzymywane w dokładnych, powtarzalnych uchwytach mogą już mieć wystarczająco znane pozycje, aby robot mógł pracować w oparciu o stałe współrzędne.
Kontroler i planowanie ruchu
Thekontroler robotazamienia pozycje docelowe i informacje z czujników w skoordynowany ruch pomiędzy punktami podnoszenia i umieszczania.
Dla każdego cyklu system może potrzebować określenia współrzędnych celu, wymaganej orientacji narzędzia, trajektorii między punktami oraz dopuszczalnej prędkości i przyspieszenia. Ścieżka musi także uwzględniać ograniczenia stawów, otaczający sprzęt i możliwe strefy kolizji. W przypadku-linii ruchomej planowanie ruchu może dodatkowo uwzględniać śledzenie przenośnika, aby robot mógł przechwycić produkt bez zatrzymywania przenośnika. Z tego powodu sama szybkość tworzenia broszury jest słabym wskaźnikiem rzeczywistego czasu cyklu. Robot może osiągać bardzo duże prędkości szczytowe, ale cykl produkcyjny obejmuje przyspieszanie, zwalnianie, zmiany orientacji, ruchy zbliżania i wycofywania, czas chwytania, czas zwalniania oraz wszelkie ruchy unikające wymagane wokół narzędzi lub sprzętu.
Z tego powodu symulacja-czasu cyklu powinna oceniać całą ścieżkę, a nie tylko maksymalną podaną prędkość robota.
Przenośnik, osprzęt i sprzęt poprzedzający
Robot może wybrać tylko to, co przedstawi mu system produkcyjny. W wielu zastosowaniach przenośniki, osprzęt, podajniki, sprzęt oddzielający, mechanizmy indeksujące, bufory i elementy sterujące poprzedzające decydują o tym, czy robot otrzymuje produkty w formie, z którą może stale sobie poradzić.
Weź pod uwagę odstępy między przenośnikami. Jeśli produkty docierają z przewidywalnymi odstępami i orientacjami, robot może wykonać powtarzalną sekwencję. Jeśli te luki stale się zmieniają, produkty nakładają się na siebie lub orientacje są przypadkowe, sterownik i system wizyjny muszą rozwiązać znacznie trudniejszy problem. W pewnym momencie czynnikiem ograniczającym nie jest już prędkość robota, ale jakość prezentacji produktu. Singulacja oddziela produkty, dzięki czemu można je zidentyfikować i wybrać indywidualnie. Urządzenia tworzą znane pozycje i orientacje. Indeksowanie ustala przewidywalne punkty zatrzymania lub przesiadki. Buforowanie absorbuje krótkoterminowe-różnice między szybkościami procesów na wcześniejszym i dalszym etapie. Synchronizacja gwarantuje wówczas, że robot, przenośnik, podajnik i urządzenia znajdujące się poniżej wymieniają produkty bez wielokrotnego głodzenia się lub wzajemnego blokowania.
Częstym błędem integracyjnym jest najpierw zakup robota, a później zaprojektowanie prezentacji produktu. Szybki robot nie kompensuje pracy podajnika, który powoduje niestabilną orientację, przenośnika, który powoduje niekontrolowaną akumulację, ani poprzedzającej maszyny, która uwalnia produkty w nieprzewidywalnych seriach.
Prawdziwym pytaniem projektowym nie jest zatem po prostu pytanie: „Jak szybko może poruszać się robot?” Pytanie brzmi: „Czy cały system może w sposób ciągły dostarczać produkty nadające się do pobrania w tempie wymaganym przez robota?”
Jak faktycznie działa cykl-i-umieszczenia
A cykl wybierz-i-umieśćz zewnątrz wygląda prosto, ale każdy krok zależy od innego poziomu pewności produktu, wykrywania, kontroli mechanicznej i synchronizacji.
Rozważmy elastyczną torebkę przemieszczającą się przez linię pakującą. Robot musi najpierw wiedzieć, gdzie znajduje się woreczek, określić jego orientację, wybrać użyteczny punkt chwytania, zabezpieczyć go, przesuwać bez utraty kontroli, a na koniec umieścić go w tolerancji wymaganej w dalszym procesie.
|
Krok |
Tytuł kroku |
Podstawowe zadanie |
Notatka |
|
Krok 1 |
Znajdź produkt |
Określ, gdzie docelowe produkty pojawiają się do pobrania |
Nie polegaj wyłącznie na szybkości robota; Głównym wąskim gardłem jest przewidywalność dostaw produktów. |
|
Krok 2 |
Oblicz orientację i punkt uchwytu |
Konwertuj dane dotyczące wykrywania wzroku w możliwą do wyboru pozę |
Wykrywanie obiektów ≠ użyteczny punkt wskazania; system wymaga mechanicznego obliczenia punktu-świadomej przyczepności-. |
|
Krok 3 |
Wybierać |
Robot przemieszcza się do obliczonej pozycji, styka się z obrabianym przedmiotem, aktywuje chwytak, sprawdza przyczepność przed wyjazdem |
Aktywacja chwytaka nie oznacza udanego pobrania. Ruch transferowy można rozpocząć dopiero po pewnym potwierdzeniu chwytu. |
|
Krok 4 |
Poruszaj się i śledź |
Wykonuj trajektorię transferu, obsługuj dynamiczne poruszające się cele |
Pełny rzeczywisty cykl-świata obejmuje opóźnienie wykrywania, podejście, przyspieszanie-hamowanie, chwytanie, śledzenie, zmianę orientacji, prześwity, osiadanie, zwalnianie i powrót. |
|
Krok 5 |
Umieść i sprawdź |
Dostarcz produkt do dalszego-akceptowalnego położenia i orientacji, zwolnij część i przeprowadź weryfikację |
Umieszczanie kończy się dopiero po pomyślnej weryfikacji, a nie po zwolnieniu chwytaka. |
Kompletnycykl pick and placemożna zatem postrzegać jako:
Zlokalizuj → Oblicz pozycję → Podejdź → Chwyt → Potwierdź wybór → Ruch/Śledź → Umieść → Sprawdź
Jaki typ robota wybrać?
Nie ma uniwersalnego, najlepszego robotawybierz-i-automatyzację. Właściwa architektura zależy od tego, jak aplikacja równoważy prędkość, ładowność, zasięg, orientację, zajmowaną powierzchnię i elastyczność. Robot zoptymalizowany pod kątem niezwykle szybkiej obsługi lekkich produktów może być złym wyborem w przypadku zadania wymagającego złożonego obrotu części. Podobnie aplikacja z prostym ruchem liniowym może nie wymagać elastyczności ramienia sześcioosiowego.
Dlatego użytecznym pytaniem nie jest: „Który robot jest najlepszy?” Ale„Która architektura robota odpowiada ograniczeniom tego cyklu-wybierania i-umieszczania?”
Robota Delty
A robot typu delta pick and placedoskonale sprawdza się, gdy szybkość kompletacji ma większe znaczenie niż ładowność lub elastyczność orientacji. Jego lekka konstrukcja z równoległymi-ramionami została zaprojektowana z myślą o bardzo szybkich, powtarzalnych ruchach, zwykle z pozycji nad głową nad przenośnikiem. To sprawia, że roboty delta szczególnie dobrze nadają się do pakowania, przenoszenia żywności, sortowania i innych zastosowań, w których wiele lekkich produktów musi zostać wykrytych i przeniesionych z dużą prędkością.
Weź pod uwagę produkty pakowane pojedynczo, które przychodzą w sposób ciągły na przenośnik. System wizyjny identyfikuje każdy produkt, śledzenie przenośnika aktualizuje jego położenie, a robot delta szybko przenosi akceptowalne produkty na tace lub opakowania bez zatrzymywania linii. Jest to rodzaj zadania, w którym szybkość architektury może zapewnić prawdziwą przewagę.
Robota SCARA
A Robot typu pick and place SCARAjest często preferowane, gdy aplikacja wymaga szybkiego, powtarzalnego ruchu po kompaktowej poziomej przestrzeni roboczej bez pełnej swobody orientacji, jaką daje robot sześcio-osiowy. Jest szczególnie skuteczny w przypadku zadań związanych z montażem, wstawianiem, przenoszeniem komponentów i-ładowaniem maszyn, gdzie większość ruchu odbywa się w płaszczyźnie poziomej z kontrolowanym ruchem pionowym w punkcie pobrania lub umieszczenia.
Na przykład stanowisko-montażu małych części może pobierać komponenty elektroniczne lub mechaniczne z tac i umieszczać je w stałych miejscach zespołu. Robot może szybko przemieszczać się między pozycjami, zajmując stosunkowo niewiele miejsca wokół procesu.
6-osiowy robot przegubowy
A 6-osiowy robot typu pick and placelub robot przegubowy, jest najbardziej przydatny, gdy aplikacja wymaga znacznej swobody zarówno w zakresie pozycji, jak i orientacji. Sześć niezależnie sterowanych osi umożliwia robotowi zbliżanie się do produktów z różnych kierunków, obracanie ich podczas przenoszenia, sięganie wokół sprzętu i ustawianie ich w orientacjach, które mogą być trudne w przypadku prostszych architektur. Dlatego jest to powszechne w przypadku obsługi maszyn, mieszanych zadań obsługi, złożonego montażu i gniazd, w których jeden robot wykonuje kilka różnych operacji.
Architektura sześcioosiowa-ma największy sens, gdy orientacja i elastyczność podejścia stanowią rzeczywiste wymagania procesowe, a nie tylko pożądane specyfikacje na papierze.
Robot współpracujący
A współpracujący robot typu pick and placelub cobot może mieć sens, gdy elastyczność, łatwiejsze przenoszenie, interakcja międzyludzka lub produkcja o mniejszej-wielkości/dużej-miksie mają większe znaczenie niż osiągnięcie najwyższej możliwej szybkości kompletacji.
Na przykład producent wytwarzający częste warianty produktu może użyć cobota do przenoszenia części między mocowaniami lub pomagania operatorowi w powtarzalnych czynnościach. Rekonfiguracja komórki może być łatwiejsza niż wysoce zoptymalizowany-szybki system automatyzacji, co czyni architekturę atrakcyjną tam, gdzie wymagania produkcyjne regularnie się zmieniają.
Tabela porównawcza typów robotów
|
Typ robota |
Prędkość |
Ładunek |
Zasięg |
Elastyczność orientacji |
Ślad stopy |
Typowe zastosowanie |
|
Delta |
Niezwykle szybkie, powtarzalne kompletowanie |
Najlepiej nadaje się do lżejszych produktów |
Skoncentrowany obszar roboczy pod robotem |
Ograniczone do umiarkowanego,-zależne od konfiguracji |
Instalacja nad głową może zaoszczędzić miejsce na linii |
Zbieranie lekkich opakowań żywności z ruchomego przenośnika na tace |
|
SCARA |
Szybki ruch planarny |
Powszechnie przystosowane do małych i średnich zadań manipulacyjnych |
Kompaktowy poziomy obszar roboczy |
Dobre wokół osi pionowej, ograniczone do złożonej orientacji 3D |
Kompaktowy |
Pobieranie małych elementów z tac w celu montażu lub wstawienia |
|
6-osiowy przegubowy |
Szybkie, ale złożone ścieżki mogą zmniejszyć efektywną częstotliwość cykli |
Dostępne w bardzo szerokim zakresie ładowności |
Elastyczny zasięg 3D wokół robota |
Doskonały |
Mała podstawa, ale wymaga prześwitu dla większego obszaru roboczego 3D |
Wybieranie komponentu, zmiana jego orientacji, a następnie ładowanie go do uchwytu maszyny |
|
Współpraca |
Zwykle wybierany ze względu na elastyczność, a nie maksymalną przepustowość |
Zwykle od lekkiego do średniego,-w zależności od modelu |
Elastyczny przegubowy zasięg |
Wysoki |
Często kompaktowe i łatwe do ponownego wdrożenia |
Transfer części-wysokiego miksu w przestrzeni roboczej współdzielonej z operatorami |
Trzy kompromisy-zwykle mają największe znaczenie.
Pierwszy,szybkość i elastyczność ciągną projekt w różnych kierunkach. Robot delta może przodować w tysiącach bardzo powtarzalnych ruchów, podczas gdy robot sześcio-osiowy poświęca pewną prostotę, aby zyskać znacznie większą swobodę w zakresie podejścia i orientacji. Płacenie za elastyczność, z której aplikacja nigdy nie korzysta, rzadko poprawia komórkę.
Drugi,Koperta robocza ma większe znaczenie niż zasięg nominalny. Z technicznego punktu widzenia robot może dotrzeć do dwóch wymaganych punktów, ale nadal nie będzie w stanie poruszać się między nimi przy wymaganej orientacji narzędzia lub bez ingerencji w przenośniki, osłony, osprzęt lub inne maszyny.
Po trzecie, wybór robota powinien opierać się nakompletny cykl, a nie arkusz specyfikacji robota. Prezentacja produktu, czas chwytania, wykrywanie, trajektoria, śledzenie przenośnika, tolerancja umieszczenia, weryfikacja i synchronizacja na dalszym etapie mogą określić rzeczywistą przepustowość.
Najlepsza architektura to zatem ta, która wykonuje wymagany cykl z wystarczającym marginesem-bez zwiększania szybkości, zasięgu, wyrazistości i złożoności, których proces nie potrzebuje.
Wniosek: wybór właściwego miejsca-i-miejsca robota rozpoczyna się od aplikacji
A wybierz-i-umieść robotamoże wykonać proste zadanie-przeniesienia obiektu z jednego miejsca do drugiego-ale niezawodny system-i-położenia obiektu zależy od znacznie więcej niż samego ramienia robota. Chwytanie, wykrywanie, prezentacja produktu, planowanie ruchu, bezpieczeństwo i integracja wpływają na to, czy całe ogniwo będzie w stanie konsekwentnie osiągnąć wymagany cykl. Wybór robota powinien zatem rozpocząć się od aplikacji, a nie od konkretnego modelu robota. Przed porównaniem architektur robotów zdefiniuj wagę i geometrię produktu, wymagany zasięg i orientację, docelowy czas cyklu, tolerancję umieszczenia, prezentację produktu, metodę chwytania i wymagania dotyczące wykrywania.
Roboty Delta są często dobrym wyborem w przypadku bardzo szybkiego przenoszenia lekkich produktów, podczas gdy roboty SCARA nadają się do zadań związanych z kompaktowym planarnym montażem i transportem. Roboty kartezjańskie mogą zapewnić skuteczne pokrycie dużych prostokątnych obszarów roboczych, a roboty sześcio-osiowe oferują większą swobodę, gdy wymagane jest złożone pozycjonowanie i orientacja. Roboty współpracujące mogą być odpowiednie tam, gdzie elastyczność, ponowne rozmieszczenie lub interakcja z ludźmi są ważniejsze niż maksymalna przepustowość.
Ostateczna decyzja powinna opierać się na wydajności całego-cyklu podnoszenia i-umieszczania-, a nie na oddzielnym udźwigu, zasięgu czy maksymalnej prędkości robota. Dobrze-dopasowany system to taki, który może wielokrotnie podnosić, przenosić, umieszczać i weryfikować prawdziwy produkt w rzeczywistych warunkach produkcyjnych z wystarczającym marginesem wydajności.

Gotowy do wdrożenia robotycznego pick and place?
Niezależnie od tego, czy modernizujesz automatyzację końca linii, czy szukasz niezawodnego dostawcy-i{1}} robotów typu pick and place, skontaktuj się z RBTIC, aby uzyskać bezpłatne niestandardowe rozwiązania typu pick and place oraz projekty układu lub zarezerwować wycieczkę po fabryce.